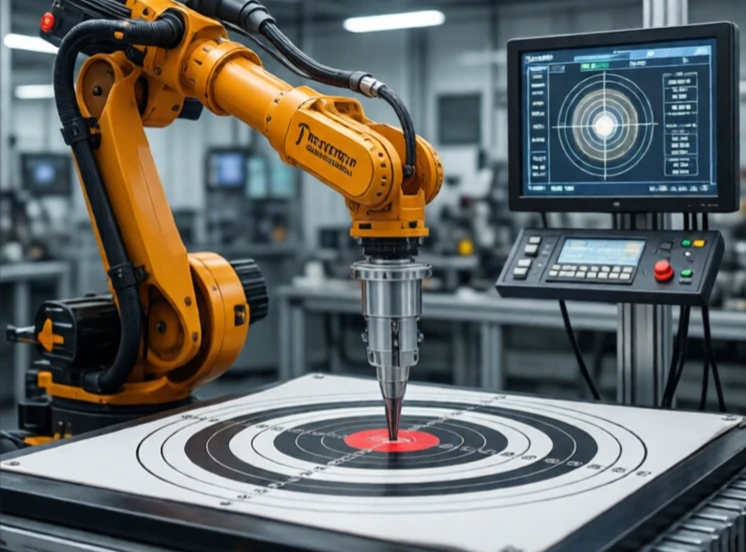
Kontrol integral menghilangkan kesalahan keadaan tunak. Ia menjumlahkan kesalahan dari waktu ke waktu dan menambahkan koreksi yang terus bertambah hingga kesalahan tersebut hilang. Jika lengan robot berhenti sedikit di bawah targetnya, aksi integral akan terus mendorong hingga mencapai posisi yang tepat.
Kontrol proporsional saja seringkali menyisakan sedikit offset. Keluaran pengontrol sebanding dengan kesalahan, sehingga kesalahan kecil menghasilkan koreksi kecil. Jika gesekan atau gravitasi membutuhkan torsi konstan, sistem akan stabil pada titik di mana suku proporsional memberikan keluaran yang cukup. Titik tersebut bukanlah setpoint. Kontrol integral memperbaiki hal ini dengan mengakumulasi kesalahan dan meningkatkan keluaran hingga kesalahan menjadi nol.
Karakteristik kontrol integral
- Menghilangkan kesalahan keadaan tunak.
- Menimbulkan keterlambatan fase yang dapat menyebabkan osilasi.
- Windup terjadi ketika aktuator mengalami saturasi.
- Anti-windup membatasi suku integral.
- Waktu pengaturan ulang menentukan seberapa cepat ia bereaksi.
Kelemahannya adalah overshoot dan ketidakstabilan. Istilah integral terus menambahkan koreksi bahkan setelah kesalahan berubah tanda, yang mendorong sistem melewati target. Para insinyur menambahkan anti-windup untuk membatasi istilah integral ketika aktuator tidak dapat mengimbangi. Mereka juga menyetel gain integral dengan hati-hati. Terlalu tinggi dan sistem akan berosilasi. Terlalu rendah dan butuh waktu lama untuk menghilangkan kesalahan. Dalam pengontrol PID, aksi integral adalah yang paling sabar. Ia menunggu, mengakumulasi, dan akhirnya menyelesaikan pekerjaan dengan tepat.
Comments (2)
Leave a comment