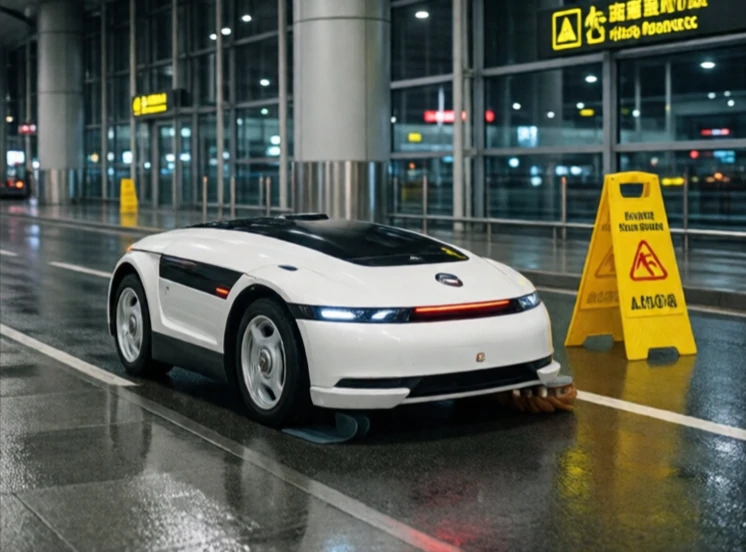
自主機器人無需人類直接控制即可運作。它能夠感知環境、做出決策並採取行動。遙控無人機不屬於自主機器人。而能夠繪製地圖、避開障礙物並自動降落的無人機才是自主機器人。
自主性是一個連續光譜。低端機器人只能沿著固定路徑行進,遇到障礙物就會停止。高階機器人則能夠自主導航未知地形、辨識物體並規劃複雜任務。大多數商用自主機器人介於兩者之間:例如機場的自動駕駛洗地機、大學校園裡的送貨機器人以及能夠避開人群和其他機器人的倉庫機器人。
自主機器人的核心能力
- 感知:利用攝影機、光達和感測器來了解周圍環境。
- 定位:知道機器人在地圖上的位置。
- 計畫:決定採取什麼路徑和採取什麼行動。
- 控制力:準確地執行動作。
- 學習:隨著時間的推移不斷提高表現。
難點在於不確定性。現實世界紛雜,人們的行動難以預測,光線變化莫測,地面狀況也千差萬別。自主機器人依靠冗餘感測器和保守的行為來應對這些不確定性。當它們無法判斷該如何行動時,就會停止並尋求幫助。這是一種設計特性,而非缺陷。在所有情況下都能完全自主運作的機器人仍然十分罕見。那些性能最佳的機器人,正是那些了解自身限制的機器人。
Comments
No comments yet. Be the first to share a thought.
Leave a comment