自律型ロボットは、人間の直接的な制御なしに動作します。周囲の環境を感知し、判断を下し、それに基づいて行動します。遠隔操作されるドローンは自律型ではありません。しかし、フィールドをマッピングし、障害物を回避し、自力で着陸するドローンは自律型です。
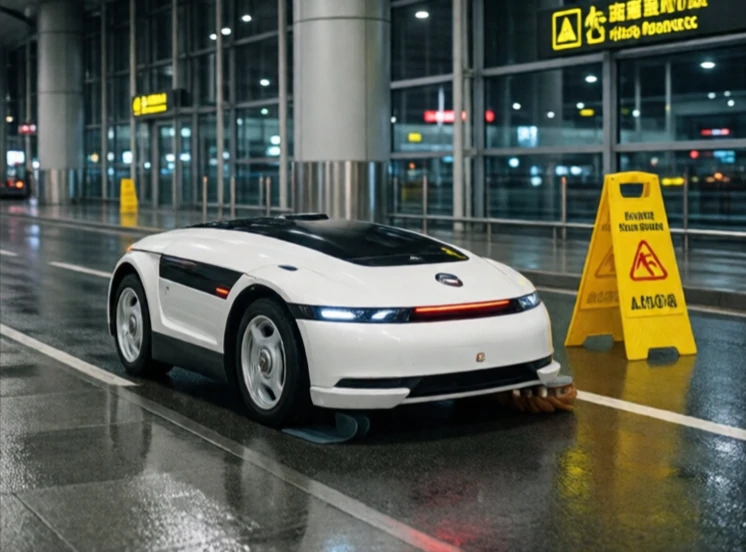
自律性には連続性がある。最低限のレベルでは、ロボットは決められた経路をたどり、障害物を検知すると停止する。一方、高度なレベルでは、ロボットは未知の地形をナビゲートし、物体を識別し、複雑なタスクを計画する。市販されている自律型ロボットのほとんどは、その中間あたりに位置する。空港の自動運転床洗浄機、大学キャンパスの配送ロボット、人や他のロボットを避けながら移動する倉庫ロボットなどがその例だ。
自律型ロボットのコア機能
- 知覚:周囲の状況を把握するためのカメラ、ライダー、センサー。
- 位置特定:ロボットが地図上のどこにいるかを把握すること。
- 計画立案:どのような道筋をたどり、どのような行動をとるかを決定すること。
- コントロール:動作を正確に実行すること。
- 学習:時間の経過とともにパフォーマンスを向上させること。
難しいのは不確実性です。現実世界は混沌としています。人々は予測不可能な動きをします。照明は変化します。路面状況も様々です。自律型ロボットは、冗長なセンサーと保守的な動作を用いて、こうした不確実性に対処します。何をすべきか分からなくなったときは、停止して助けを求めます。これは設計上の特徴であり、欠陥ではありません。あらゆる状況下で完全な自律性を実現できるロボットは依然として稀です。最も優れた性能を発揮するロボットは、自らの限界を理解しているロボットなのです。
Comments
No comments yet. Be the first to share a thought.
Leave a comment