Un robot autónomo opera sin control humano directo. Percibe su entorno, toma decisiones y actúa en consecuencia. Un dron teledirigido no es autónomo. Un dron que mapea un terreno, evita obstáculos y aterriza por sí mismo sí lo es.
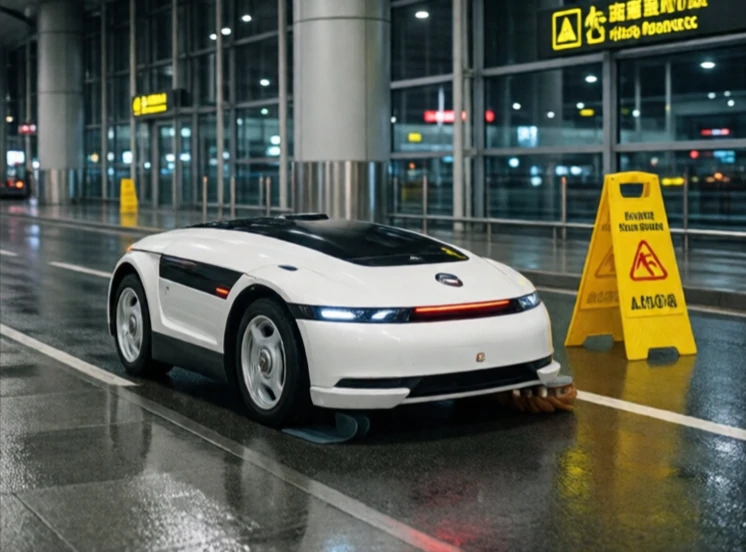
La autonomía abarca un amplio espectro. En el extremo inferior, un robot sigue una trayectoria fija y se detiene si detecta un obstáculo. En el extremo superior, un robot navega por terrenos desconocidos, identifica objetos y planifica tareas complejas. La mayoría de los robots autónomos comerciales se sitúan en un punto intermedio: fregadoras de suelos autónomas en aeropuertos, robots de reparto en campus universitarios y robots de almacén que se desplazan sorteando personas y entre sí.
Capacidades básicas de los robots autónomos
- Percepción: cámaras, lidar y sensores para comprender el entorno.
- Localización: saber dónde se encuentra el robot en un mapa.
- Planificación: decidir qué camino tomar y qué acciones realizar.
- Control: ejecutar movimientos con precisión.
- Aprendizaje: mejora del rendimiento con el tiempo.
Lo difícil es la incertidumbre. El mundo real es caótico. La gente se mueve de forma impredecible. La iluminación cambia. Las superficies varían. Los robots autónomos utilizan sensores redundantes y un comportamiento conservador para gestionar esa incertidumbre. Cuando no saben qué hacer, se detienen y piden ayuda. Esto es una característica de diseño, no un fallo. La autonomía total en todas las condiciones sigue siendo poco común. Los robots que mejor funcionan son los que conocen sus límites.
Comments
No comments yet. Be the first to share a thought.
Leave a comment