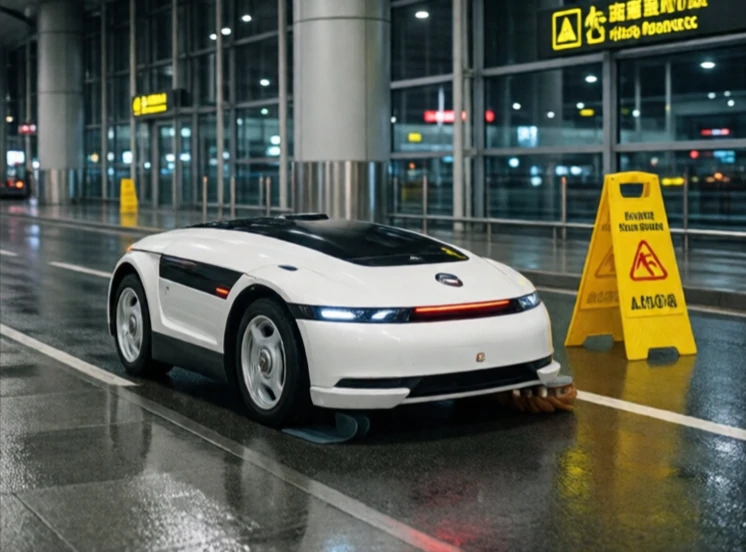
自主机器人无需人类直接控制即可运行。它能够感知环境、做出决策并采取行动。遥控无人机不属于自主机器人。而能够绘制地图、避开障碍物并自动降落的无人机才是自主机器人。
自主性是一个连续谱。低端机器人只能沿着固定路径行进,遇到障碍物就会停止。高端机器人则能够自主导航未知地形、识别物体并规划复杂任务。大多数商用自主机器人介于两者之间:例如机场的自动驾驶洗地机、大学校园里的送货机器人以及能够避开人群和其他机器人的仓库机器人。
自主机器人的核心能力
- 感知:利用摄像头、激光雷达和传感器来了解周围环境。
- 定位:知道机器人在地图上的位置。
- 计划:决定采取什么路径和采取什么行动。
- 控制力:准确地执行动作。
- 学习:随着时间的推移不断提高表现。
难点在于不确定性。现实世界纷繁复杂,人们的行动难以预测,光线变化莫测,地面状况也千差万别。自主机器人依靠冗余传感器和保守的行为来应对这些不确定性。当它们无法判断该如何行动时,就会停止并寻求帮助。这是一种设计特性,而非缺陷。在所有情况下都能完全自主运行的机器人仍然十分罕见。那些性能最佳的机器人,恰恰是那些了解自身局限性的机器人。
Comments
No comments yet. Be the first to share a thought.
Leave a comment