Автономный робот работает без прямого управления человека. Он воспринимает окружающую среду, принимает решения и действует в соответствии с ними. Беспилотник с дистанционным управлением не является автономным. Автономным является беспилотник, который составляет карту поля, избегает препятствий и самостоятельно приземляется.
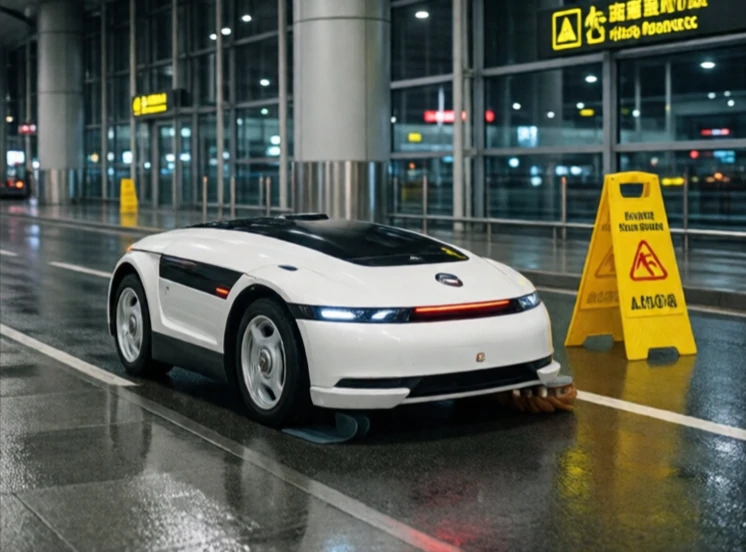
Автономия — это спектр. На нижнем уровне робот следует по заданному пути и останавливается, если обнаруживает препятствие. На верхнем уровне робот перемещается по неизвестной местности, идентифицирует объекты и планирует сложные задачи. Большинство коммерческих автономных роботов находятся где-то посередине: самоходные поломоечные машины в аэропортах, роботы-доставщики в университетских кампусах и складские роботы, которые перемещаются вокруг людей и друг друга.
Основные возможности автономных роботов
- Восприятие: камеры, лидар и датчики для понимания окружающей среды.
- Локализация: знание местоположения робота на карте.
- Планирование: определение выбранного пути и необходимых действий.
- Контроль: точное выполнение движений.
- Обучение: улучшение результатов с течением времени.
Самая большая сложность — это неопределенность. Реальный мир полон хаоса. Люди двигаются непредсказуемо. Освещение меняется. Поверхности изменчивы. Автономные роботы используют избыточные датчики и консервативное поведение, чтобы справиться с этой неопределенностью. Когда они не могут понять, что делать, они останавливаются и просят о помощи. Это особенность конструкции, а не недостаток. Полная автономность во всех условиях остается редкостью. Лучше всего работают роботы, которые знают свои пределы.
Comments
No comments yet. Be the first to share a thought.
Leave a comment