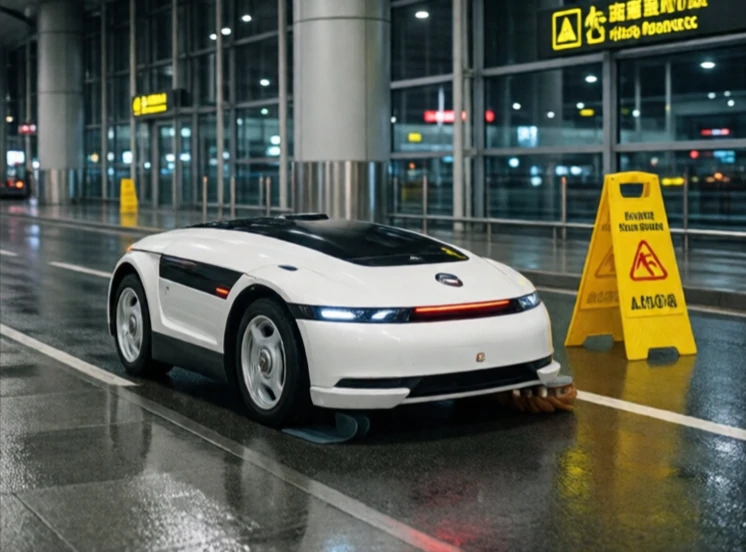
Robot autonomiczny działa bez bezpośredniej kontroli człowieka. Wyczuwa otoczenie, podejmuje decyzje i działa zgodnie z nimi. Dron zdalnie sterowany nie jest autonomiczny. Dron, który mapuje teren, omija przeszkody i sam ląduje, jest.
Autonomia to spektrum. W dolnym zakresie robot porusza się po ustalonej ścieżce i zatrzymuje się po wykryciu przeszkody. W górnym zakresie robot porusza się po nieznanym terenie, identyfikuje obiekty i planuje złożone zadania. Większość komercyjnych robotów autonomicznych plasuje się gdzieś pośrodku: samojezdne szorowarki na lotniskach, roboty dostawcze na kampusach uniwersyteckich i roboty magazynowe, które poruszają się między ludźmi i sobą nawzajem.
Podstawowe możliwości robotów autonomicznych
- Percepcja: kamery, lidar i czujniki umożliwiające zrozumienie otoczenia.
- Lokalizacja: wiedza o tym, gdzie robot znajduje się na mapie.
- Planowanie: decydowanie, jaką ścieżkę obrać i jakie działania wykonać.
- Kontrola: wykonywanie ruchów z dużą dokładnością.
- Uczenie się: poprawa wydajności w czasie.
Najtrudniejsza jest niepewność. Rzeczywistość jest chaotyczna. Ludzie poruszają się nieprzewidywalnie. Oświetlenie się zmienia. Powierzchnie są różne. Roboty autonomiczne wykorzystują redundantne czujniki i zachowawcze zachowania, aby poradzić sobie z tą niepewnością. Kiedy nie wiedzą, co zrobić, zatrzymują się i proszą o pomoc. To cecha konstrukcyjna, a nie wada. Pełna autonomia w każdych warunkach pozostaje rzadkością. Roboty, które działają najlepiej, to te, które znają swoje ograniczenia.
Comments
No comments yet. Be the first to share a thought.
Leave a comment