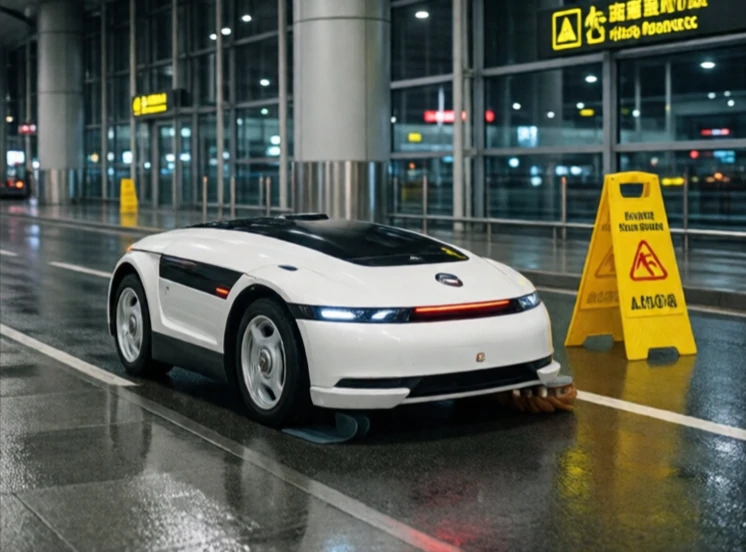
En autonom robot opererer uten direkte menneskelig kontroll. Den registrerer omgivelsene sine, tar avgjørelser og handler ut fra dem. En fjernstyrt drone er ikke autonom. En drone som kartlegger et jorde, unngår hindringer og lander selv, er det.
Autonomi er et spektrum. I den lave enden følger en robot en fast bane og stopper hvis den oppdager en hindring. I den høye enden navigerer en robot i ukjent terreng, identifiserer objekter og planlegger komplekse oppgaver. De fleste kommersielle autonome roboter befinner seg et sted midt imellom: selvkjørende gulvvaskere på flyplasser, leveringsroboter på universitetsområder og lagerroboter som navigerer rundt mennesker og hverandre.
Kjernefunksjoner til autonome roboter
- Persepsjon: kameraer, lidar og sensorer for å forstå omgivelsene.
- Lokalisering: å vite hvor roboten er på et kart.
- Planlegging: bestemme hvilken vei man skal ta og hvilke tiltak man skal utføre.
- Kontroll: utføre bevegelser nøyaktig.
- Læring: forbedre ytelse over tid.
Den vanskelige delen er usikkerhet. Den virkelige verden er rotete. Folk beveger seg uforutsigbart. Belysning endrer seg. Overflater varierer. Autonome roboter bruker redundante sensorer og konservativ atferd for å håndtere denne usikkerheten. Når de ikke kan finne ut hva de skal gjøre, stopper de og ber om hjelp. Det er en designfunksjon, ikke en feil. Full autonomi under alle forhold er fortsatt sjelden. Robotene som fungerer best er de som kjenner sine begrensninger.
Comments
No comments yet. Be the first to share a thought.
Leave a comment