يعمل الروبوت المستقل دون تحكم بشري مباشر. فهو يستشعر بيئته، ويتخذ القرارات، ويتصرف بناءً عليها. أما الطائرة المسيّرة التي يتم التحكم بها عن بُعد فهي ليست مستقلة. بينما الطائرة المسيّرة التي ترسم خريطة للمنطقة، وتتجنب العوائق، وتهبط بنفسها، هي مستقلة.
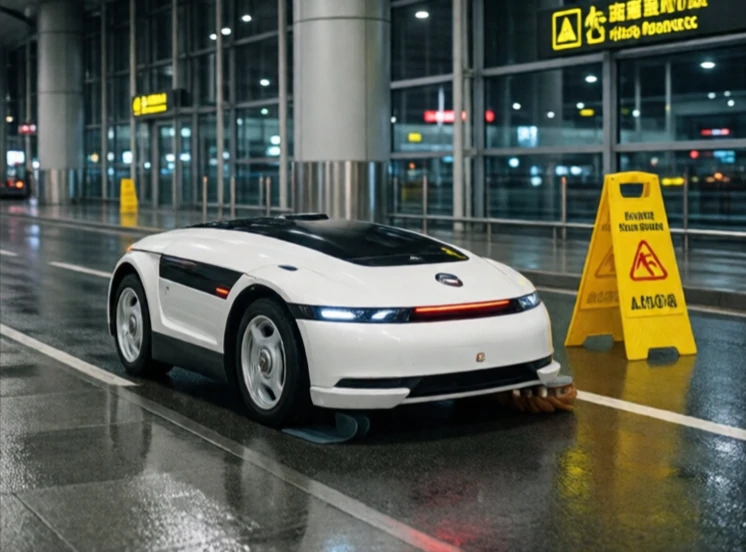
الاستقلالية طيف واسع. في أدنى مستوياتها، يتبع الروبوت مسارًا محددًا ويتوقف عند اكتشاف أي عائق. أما في أعلى مستوياتها، فيتنقل الروبوت في تضاريس غير مألوفة، ويحدد الأشياء، ويخطط لمهام معقدة. تقع معظم الروبوتات التجارية ذاتية التشغيل في مكان ما بين هذين المستويين: آلات تنظيف الأرضيات ذاتية القيادة في المطارات، وروبوتات التوصيل في الجامعات، وروبوتات المستودعات التي تتنقل حول الأشخاص وحول بعضها البعض.
القدرات الأساسية للروبوتات ذاتية التشغيل
- الإدراك: الكاميرات، وأجهزة الليدار، وأجهزة الاستشعار لفهم البيئة المحيطة.
- تحديد الموقع: معرفة مكان الروبوت على الخريطة.
- التخطيط: تحديد المسار الذي يجب اتباعه والإجراءات التي يجب القيام بها.
- التحكم: تنفيذ الحركات بدقة.
- التعلم: تحسين الأداء بمرور الوقت.
يكمن التحدي في عدم اليقين. فالعالم الحقيقي مليء بالتعقيدات، حيث يتحرك الناس بشكل غير متوقع، وتتغير الإضاءة، وتتباين الأسطح. تستخدم الروبوتات ذاتية التشغيل أجهزة استشعار متعددة وسلوكًا متحفظًا للتعامل مع هذا الغموض. فعندما تعجز عن تحديد ما يجب فعله، تتوقف وتطلب المساعدة. هذه ميزة تصميمية، وليست عيبًا. ولا يزال تحقيق الاستقلالية الكاملة في جميع الظروف أمرًا نادرًا. أما الروبوتات التي تعمل بكفاءة عالية فهي تلك التي تُدرك حدود قدراتها.
Comments
No comments yet. Be the first to share a thought.
Leave a comment