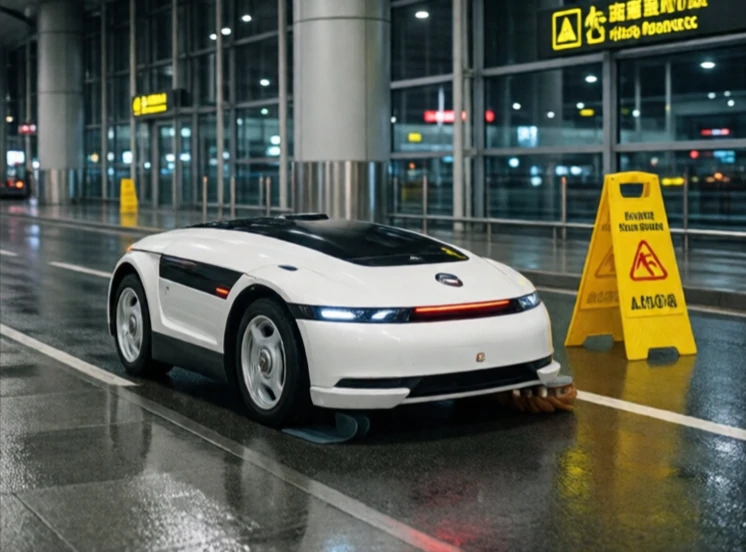
Un robot autonom funcționează fără control uman direct. Acesta își simte mediul, ia decizii și acționează în consecință. O dronă controlată de la distanță nu este autonomă. O dronă care cartografiază un teren, evită obstacolele și aterizează singură este.
Autonomia este un spectru. La limita inferioară, un robot urmează o traiectorie fixă și se oprește dacă detectează un obstacol. La limita superioară, un robot navighează pe un teren necunoscut, identifică obiecte și planifică sarcini complexe. Majoritatea roboților autonomi comerciali se situează undeva la mijloc: mașini de spălat podele autonome în aeroporturi, roboți de livrare în campusurile universitare și roboți de depozit care navighează printre oameni și între ei.
Capacitățile de bază ale roboților autonomi
- Percepție: camere, lidar și senzori pentru înțelegerea împrejurimilor.
- Localizare: cunoașterea locului în care se află robotul pe o hartă.
- Planificare: deciderea căii de urmat și a acțiunilor de întreprins.
- Control: executarea precisă a mișcărilor.
- Învățare: îmbunătățirea performanței în timp.
Partea dificilă este incertitudinea. Lumea reală este dezordonată. Oamenii se mișcă imprevizibil. Lumina se schimbă. Suprafețele variază. Roboții autonomi folosesc senzori redundanți și un comportament conservator pentru a gestiona această incertitudine. Când nu își dau seama ce să facă, se opresc și cer ajutor. Aceasta este o caracteristică de design, nu o defecțiune. Autonomia completă în toate condițiile rămâne rară. Roboții care funcționează cel mai bine sunt cei care își cunosc limitele.
Comments
No comments yet. Be the first to share a thought.
Leave a comment