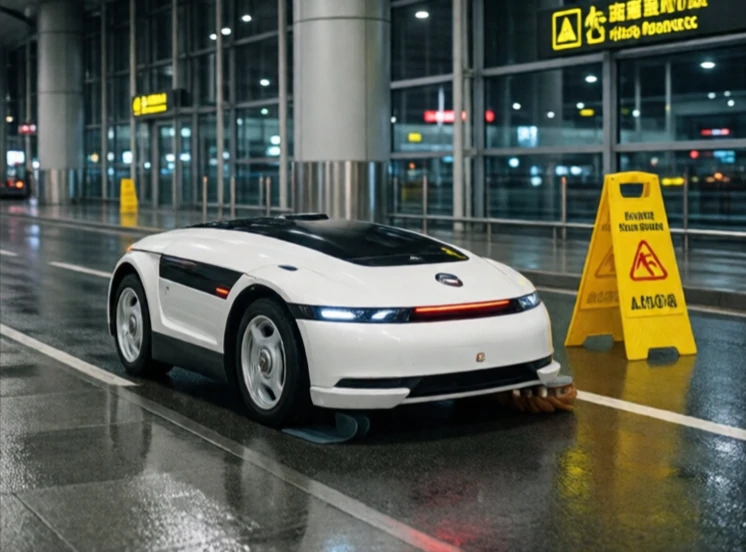
En autonom robot arbetar utan direkt mänsklig kontroll. Den känner av sin omgivning, fattar beslut och agerar utifrån dem. En fjärrstyrd drönare är inte autonom. En drönare som kartlägger ett fält, undviker hinder och landar själv är det.
Autonomi är ett spektrum. I den lägre änden följer en robot en fast bana och stannar om den upptäcker ett hinder. I den högre änden navigerar en robot i okänd terräng, identifierar objekt och planerar komplexa uppgifter. De flesta kommersiella autonoma robotar sitter någonstans mittemellan: självkörande golvskurmaskiner på flygplatser, leveransrobotar på universitetsområden och lagerrobotar som navigerar runt människor och varandra.
Kärnfunktioner hos autonoma robotar
- Perception: kameror, lidar och sensorer för att förstå omgivningen.
- Lokalisering: att veta var roboten befinner sig på en karta.
- Planering: att bestämma vilken väg man ska ta och vilka åtgärder man ska vidta.
- Kontroll: utföra rörelser korrekt.
- Lärande: förbättra prestationer över tid.
Det svåra är osäkerheten. Den verkliga världen är rörig. Människor rör sig oförutsägbart. Ljuset förändras. Ytor varierar. Autonoma robotar använder redundanta sensorer och konservativt beteende för att hantera den osäkerheten. När de inte kan lista ut vad de ska göra stannar de och ber om hjälp. Det är en designfunktion, inte ett misslyckande. Full autonomi under alla förhållanden är fortfarande sällsynt. De robotar som fungerar bäst är de som känner till sina gränser.
Comments
No comments yet. Be the first to share a thought.
Leave a comment