En autonom robot opererer uden direkte menneskelig kontrol. Den registrerer sine omgivelser, træffer beslutninger og handler ud fra dem. En fjernstyret drone er ikke autonom. En drone, der kortlægger en mark, undgår forhindringer og lander selv, er.
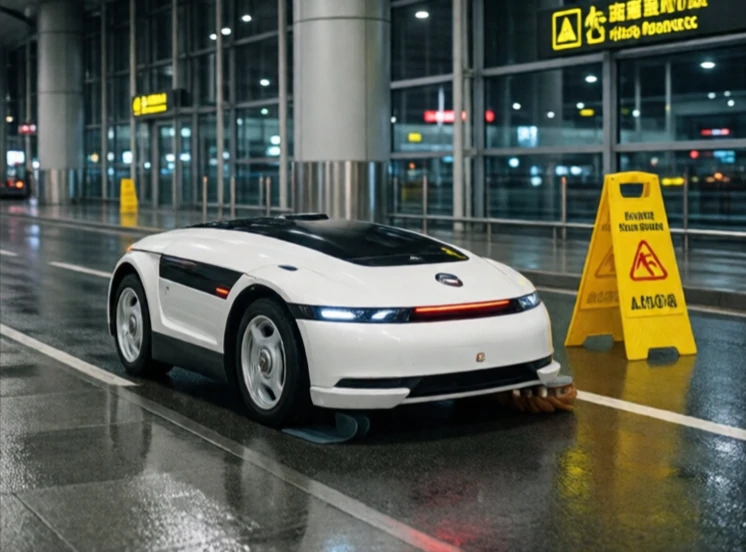
Autonomi er et spektrum. I den lave ende følger en robot en fast rute og stopper, hvis den registrerer en forhindring. I den høje ende navigerer en robot i ukendt terræn, identificerer objekter og planlægger komplekse opgaver. De fleste kommercielle autonome robotter ligger et sted midt imellem: selvkørende gulvvaskere i lufthavne, leveringsrobotter på universitetscampusser og lagerrobotter, der navigerer rundt om mennesker og hinanden.
Kernefunktioner hos autonome robotter
- Opfattelse: kameraer, lidar og sensorer til at forstå omgivelserne.
- Lokalisering: at vide, hvor robotten er på et kort.
- Planlægning: at beslutte, hvilken vej man skal gå, og hvilke handlinger man skal udføre.
- Kontrol: Præcis udførelse af bevægelser.
- Læring: forbedring af præstationer over tid.
Den svære del er usikkerhed. Den virkelige verden er rodet. Folk bevæger sig uforudsigeligt. Belysning ændrer sig. Overflader varierer. Autonome robotter bruger redundante sensorer og konservativ adfærd til at håndtere denne usikkerhed. Når de ikke kan finde ud af, hvad de skal gøre, stopper de og beder om hjælp. Det er et designtræk, ikke en fiasko. Fuld autonomi under alle forhold er fortsat sjælden. De robotter, der fungerer bedst, er dem, der kender deres begrænsninger.
Comments
No comments yet. Be the first to share a thought.
Leave a comment