Een autonome robot werkt zonder directe menselijke controle. Hij detecteert zijn omgeving, neemt beslissingen en voert deze uit. Een op afstand bestuurbare drone is niet autonoom. Een drone die een gebied in kaart brengt, obstakels vermijdt en zelfstandig landt, is dat wel.
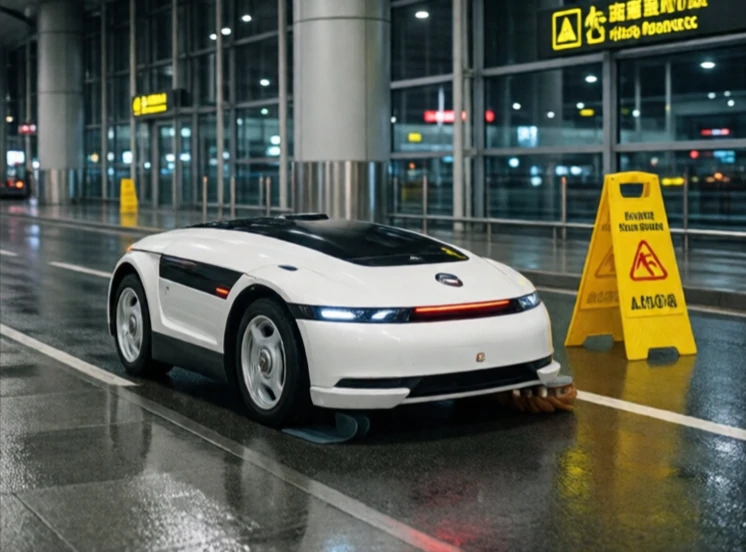
Autonomie is een spectrum. Aan het begin volgt een robot een vast pad en stopt als hij een obstakel detecteert. Aan het eind navigeert een robot door onbekend terrein, identificeert objecten en plant complexe taken. De meeste commerciële autonome robots bevinden zich ergens in het midden: zelfrijdende vloerschrobbers op luchthavens, bezorgrobots op universiteitscampussen en magazijnrobots die tussen mensen en elkaar door navigeren.
Kernmogelijkheden van autonome robots
- Waarneming: camera's, lidar en sensoren om de omgeving te begrijpen.
- Lokalisatie: weten waar de robot zich op een kaart bevindt.
- Planning: beslissen welke weg te bewandelen en welke acties te ondernemen.
- Controle: het nauwkeurig uitvoeren van bewegingen.
- Leren: het verbeteren van prestaties in de loop van de tijd.
Het lastige is de onzekerheid. De echte wereld is rommelig. Mensen bewegen onvoorspelbaar. De lichtomstandigheden veranderen. Oppervlakken variëren. Autonome robots gebruiken redundante sensoren en een conservatief gedrag om met die onzekerheid om te gaan. Wanneer ze niet weten wat ze moeten doen, stoppen ze en vragen ze om hulp. Dat is een ontwerpkenmerk, geen fout. Volledige autonomie onder alle omstandigheden blijft zeldzaam. De robots die het beste presteren, zijn de robots die hun grenzen kennen.
Comments
No comments yet. Be the first to share a thought.
Leave a comment