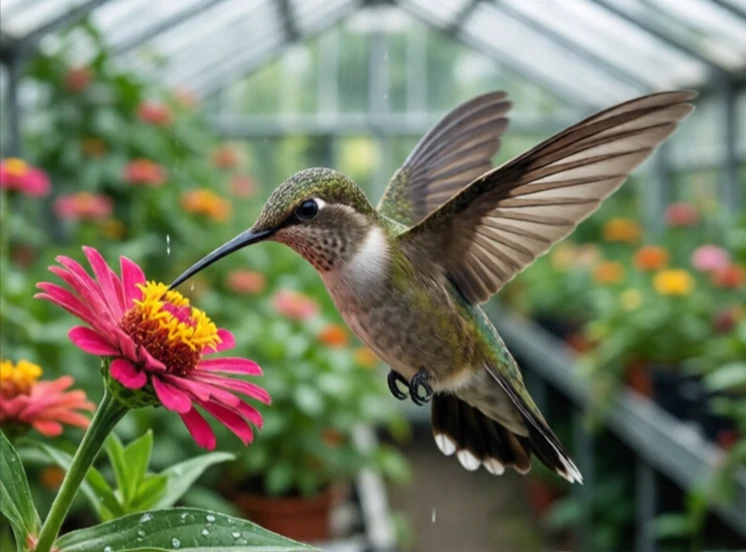
Thiết kế robot dựa trên mô phỏng sinh học lấy cảm hứng từ các hệ thống sinh học. Thay vì tự mình tạo ra chuyển động từ đầu, các kỹ sư nghiên cứu cách động vật và thực vật giải quyết vấn đề và sao chép những phần hữu ích. Bàn chân của tắc kè hoa truyền cảm hứng cho robot leo trèo. Khả năng bay lơ lửng của chim ruồi truyền cảm hứng cho các phương tiện bay siêu nhỏ. Chuyển động của rắn truyền cảm hứng cho robot tìm kiếm và cứu hộ có thể luồn lách qua đống đổ nát.
Lĩnh vực này bắt nguồn từ những bản phác thảo máy bay của Leonardo da Vinci, nhưng nó phát triển mạnh mẽ vào cuối thế kỷ XX khi vật liệu và hệ thống điều khiển bắt kịp với thiết kế sinh học. Hiện nay, các nhà nghiên cứu robot đang hợp tác với các nhà sinh học, nghiên cứu mọi thứ từ khả năng bay của côn trùng đến khả năng bơi của cá và cơ chế hoạt động của gân người.
Những thành quả mà sinh học mô phỏng đã tạo ra
- Keo dán lấy cảm hứng từ tắc kè dành cho robot leo trèo.
- Máy bay không người lái lấy cảm hứng từ chim với đôi cánh vỗ.
- Robot hình rắn dùng để kiểm tra trong không gian hạn hẹp.
- Phương tiện dưới nước lấy cảm hứng từ cá với hệ thống đẩy không gây tiếng ồn.
- Bàn tay hình người với cơ chế hoạt động giống như gân.
Việc sao chép tự nhiên không phải lúc nào cũng là lựa chọn kỹ thuật tốt nhất. Quá trình tiến hóa tối ưu hóa cho sự sống còn, chứ không phải cho khả năng sản xuất. Bàn chân của tắc kè rất phức tạp và có khả năng tự làm sạch. Một phiên bản tổng hợp có thể đơn giản hơn và kém hiệu quả hơn nhưng dễ sản xuất hơn. Giá trị của sinh học mô phỏng không nằm ở việc bắt chước vì mục đích sao chép. Nó là nguồn cảm hứng cho những ý tưởng mà các kỹ sư con người có thể không nghĩ đến. Tự nhiên đã tiến hành các thí nghiệm trong hàng tỷ năm. Điều đó đáng để chúng ta chú ý.
Comments
No comments yet. Be the first to share a thought.
Leave a comment