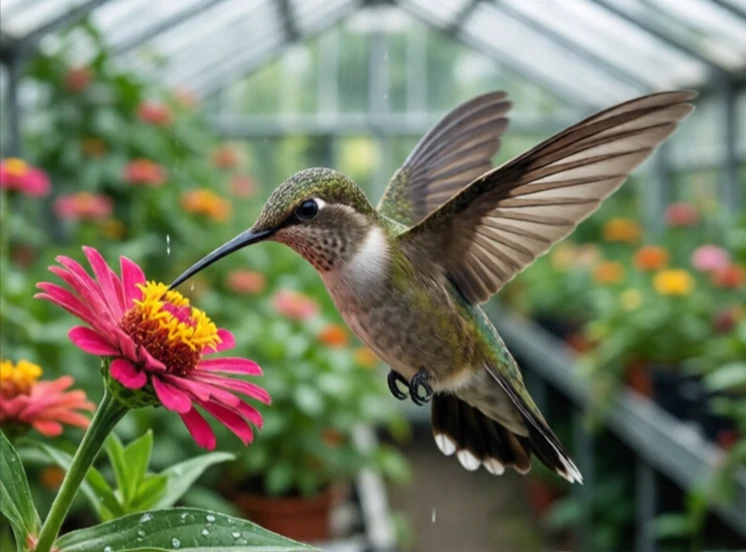
बायोमिमेटिक्स जैविक प्रणालियों से प्रेरित रोबोटों का डिज़ाइन तैयार करता है। गति को नए सिरे से बनाने के बजाय, इंजीनियर यह अध्ययन करते हैं कि जानवर और पौधे समस्याओं को कैसे हल करते हैं और उनके उपयोगी हिस्सों की नकल करते हैं। छिपकली के पैर से चढ़ाई करने वाले रोबोटों को प्रेरणा मिलती है। हमिंगबर्ड के मंडराने से सूक्ष्म हवाई वाहनों को प्रेरणा मिलती है। सांप की चाल से मलबे में रेंगने वाले खोज और बचाव रोबोटों को प्रेरणा मिलती है।
रोबोटिक्स का क्षेत्र लियोनार्डो दा विंची के उड़ने वाली मशीनों के रेखाचित्रों से शुरू होता है, लेकिन बीसवीं शताब्दी के उत्तरार्ध में इसमें तेजी आई क्योंकि सामग्री और नियंत्रण प्रणालियाँ जैविक डिजाइनों के अनुरूप विकसित हुईं। अब रोबोटिक्स विशेषज्ञ जीवविज्ञानियों के साथ मिलकर काम करते हैं और कीटों की उड़ान से लेकर मछलियों के तैरने और मानव टेंडन की कार्यप्रणाली तक हर चीज का अध्ययन करते हैं।
बायोमिमेटिक्स ने क्या उत्पन्न किया है
- चढ़ने वाले रोबोटों के लिए छिपकली से प्रेरित चिपकने वाले पदार्थ।
- पक्षी से प्रेरित, पंख फड़फड़ाने वाले ड्रोन।
- सीमित स्थानों के निरीक्षण के लिए स्नेक रोबोट।
- मछली से प्रेरित, बिना आवाज़ वाले प्रणोदन से चलने वाले पानी के भीतर के वाहन।
- नस जैसी क्रियाशीलता वाले मानवाकार हाथ।
प्रकृति की नकल करना हमेशा सर्वोत्तम इंजीनियरिंग विकल्प नहीं होता। विकास अस्तित्व के लिए अनुकूलन करता है, न कि उत्पादन क्षमता के लिए। एक छिपकली का पैर जटिल और स्वतः-सफाई करने वाला होता है। कृत्रिम रूप से बनाया गया इसका पैर शायद सरल और कम सक्षम हो, लेकिन उत्पादन में आसान होता है। जैव-अनुकरण का महत्व केवल नकल करने में नहीं है। यह उन विचारों का स्रोत है जिनके बारे में मानव इंजीनियर शायद न सोचें। प्रकृति अरबों वर्षों से प्रयोग कर रही है। इस पर ध्यान देना आवश्यक है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment