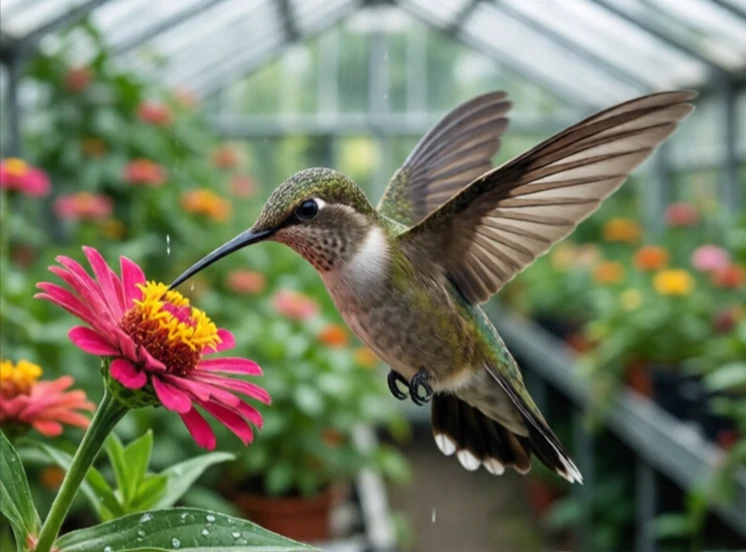
仿生學設計的機器人靈感來自生物系統。工程師不再從零開始重新發明運動方式,而是研究動植物如何解決問題,並複製其中有用的部分。壁虎的腳啟發了攀爬機器人的設計;蜂鳥的懸停啟發了微型飛行器的設計;蛇的運動方式啟發了能夠在廢墟中穿行的搜救機器人的設計。
機器人學領域的歷史可以追溯到達文西的飛行器草圖,但隨著材料和控制系統的發展趕上生物設計,該領域在20世紀後期迅速發展。如今,機器人學家與生物學家合作,研究範圍涵蓋昆蟲飛行、魚類游泳以及人類肌腱力學等各個層面。
仿生學已經產生了什麼
- 受壁虎啟發,用於攀爬機器人的黏合劑。
- 外形酷似鳥類、有撲翼功能的無人機。
- 用於密閉空間檢測的蛇形機器人。
- 以魚為靈感的靜音推進水下航行器。
- 具有肌腱般驅動方式的人形手。
模仿自然並非總是最佳的工程選擇。進化優化的是生存,而非製造的便捷性。壁虎的腳結構複雜且具有自清潔功能。合成版本可能更簡單、功能更弱,但更容易生產。仿生學的價值不在於模仿本身,而是它能提供人類工程師可能想不到的靈感。大自然數十億年來一直在進行各種實驗,值得我們關注。
Comments
No comments yet. Be the first to share a thought.
Leave a comment