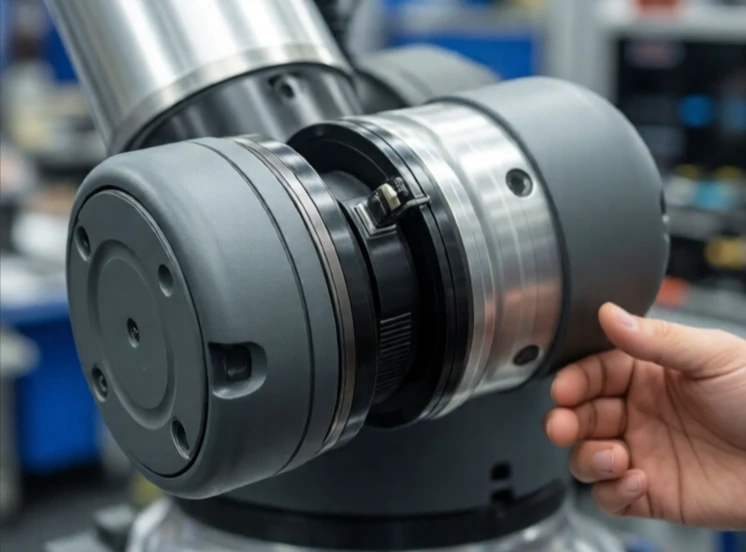
Коллаборативный робот, или кобот, предназначен для безопасной работы рядом с людьми. Традиционные промышленные роботы работают за ограждениями, поскольку они достаточно быстры и мощны, чтобы травмировать любого, кто окажется на их пути. Коботы меньше, легче и оснащены датчиками, которые останавливают движение, когда человек подходит слишком близко.
Первый коллаборативный робот, Universal Robots UR5, появился в 2008 году. Он весил 18 килограммов и мог устанавливаться на верстаке. С тех пор каждый крупный производитель роботов включился в эту категорию. Коллаборативные роботы популярны на малых и средних предприятиях, которые не могут оправдать затраты и занимаемое ими пространство для огороженной роботизированной ячейки.
Как обеспечить безопасность коллаборативных роботов
- Ограничение мощности и силы: двигатели останавливаются при встрече с сопротивлением.
- Контролируемая остановка с повышенным уровнем безопасности: робот приостанавливает работу, когда человек входит в рабочее пространство.
- Контроль скорости и расстояния: робот замедляется по мере приближения человека.
- Ручное управление: оператор перемещает робота вручную, чтобы задать ему траекторию.
- Закругленные соединения и конструкция с точкой зажима.
Коботы не всегда безопасны по умолчанию. Острый инструмент на конце манипулятора кобота может порезать. Тяжелый груз, движущийся на высокой скорости, может оставить синяки. Необходима оценка рисков, а стандарты безопасности, такие как ISO/TS 15066, предоставляют соответствующие рекомендации. Привлекательность заключается в гибкости. Кобота можно перевести на новую задачу за один день. Он может передать деталь человеку или забрать готовую деталь. Это коллега, а не замена, и такая трактовка облегчила работникам принятие кобота.
Comments
No comments yet. Be the first to share a thought.
Leave a comment