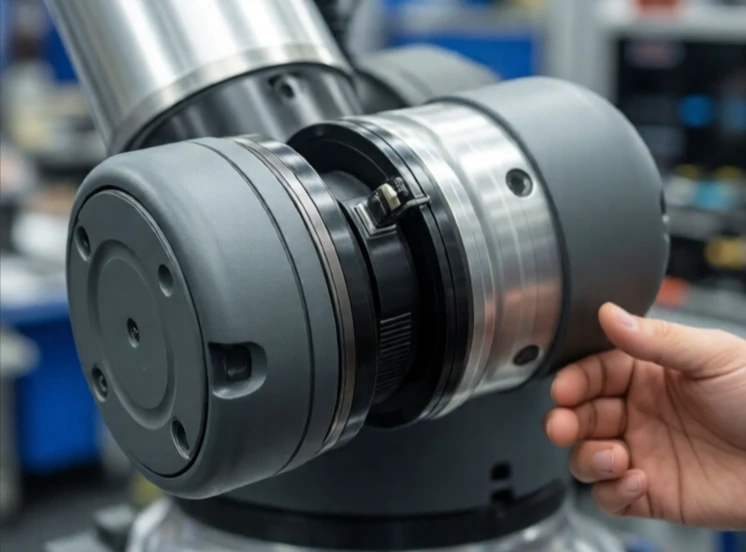
Az együttműködő robotokat, vagy kobotokat úgy tervezték, hogy biztonságosan dolgozzanak az emberek mellett. A hagyományos ipari robotok kerítések mögött működnek, mivel elég gyorsak és erősek ahhoz, hogy bárkit megsebesítsenek az útjukban. A kobotok kisebbek, könnyebbek és érzékelőkkel vannak felszerelve, amelyek megállítják a mozgást, ha egy személy túl közel kerül.
Az első kobot, a Universal Robots UR5, 2008-ban érkezett. 18 kilogrammot nyomott, és munkapadra szerelhető volt. Azóta minden nagyobb robotgyártó belépett ebbe a kategóriába. A kobotok népszerűek a kis és közepes méretű gyártóknál, amelyek nem tudják indokolni egy bekerített robotcella költségét és helykihasználását.
Hogyan maradnak biztonságban a kobotok
- Teljesítmény- és erőkorlátozás: a motorok leállnak, ha ellenállásba ütköznek.
- Biztonságos, felügyelt leállás: a robot megáll, amikor egy személy belép a munkaterületre.
- Sebesség- és távolságfigyelés: a robot lelassul, amikor egy személy közeledik.
- Kézi irányítás: a kezelő kézzel mozgatja a robotot egy útvonal betanításához.
- Lekerekített illesztések és szorítópontos kialakítás.
A kobotok alapértelmezés szerint nem mindig biztonságosak. Egy éles szerszám a kobot karjának végén továbbra is vághat. Egy nagy sebességgel mozgó nehéz teher továbbra is zúzódásokat okozhat. Kockázatértékelésekre van szükség, és az olyan biztonsági szabványok, mint az ISO/TS 15066, útmutatást nyújtanak. A vonzerejük a rugalmasságban rejlik. Egy kobot egy délután alatt áthelyezhető egy új feladatra. Átadhat egy alkatrészt egy embernek, vagy elvihet egy kész darabot. Kollégáról van szó, nem pedig egy helyettesítőről, és ez a kialakítás megkönnyítette a munkavállalók számára az elfogadást.
Comments
No comments yet. Be the first to share a thought.
Leave a comment