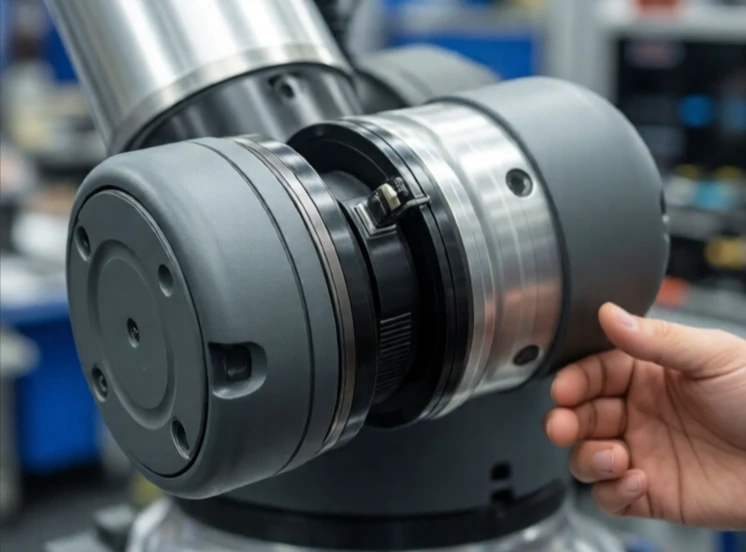
الروبوت التعاوني، أو ما يُعرف بالروبوت المساعد، مصمم للعمل بأمان جنبًا إلى جنب مع البشر. تعمل الروبوتات الصناعية التقليدية خلف الحواجز لأنها سريعة وقوية بما يكفي لإيذاء أي شخص في طريقها. أما الروبوتات المساعدة فهي أصغر حجمًا وأخف وزنًا، ومجهزة بمستشعرات توقف الحركة عند اقتراب أي شخص منها.
ظهر أول روبوت تعاوني، وهو Universal Robots UR5، في عام 2008. كان وزنه 18 كيلوغرامًا، وكان بالإمكان تركيبه على طاولة عمل. ومنذ ذلك الحين، دخلت جميع شركات تصنيع الروبوتات الكبرى هذا المجال. تحظى الروبوتات التعاونية بشعبية واسعة لدى الشركات الصغيرة والمتوسطة التي لا تستطيع تحمل تكلفة ومساحة خلية روبوت مغلقة.
كيف تحافظ الروبوتات التعاونية على سلامتها
- تحديد القدرة والقوة: تتوقف المحركات عن العمل عند مواجهة مقاومة.
- نظام إيقاف مراقب مصنف للسلامة: يتوقف الروبوت مؤقتًا عند دخول شخص إلى مساحة العمل.
- مراقبة السرعة والمسافة: يبطئ الروبوت سرعته عند اقتراب الشخص.
- التوجيه اليدوي: يقوم المشغل بتحريك الروبوت يدويًا لتعليمه مسارًا.
- مفاصل مستديرة وتصميم نقاط الضغط.
لا تُعدّ الروبوتات التعاونية آمنةً دائمًا بشكلٍ افتراضي. فقد تتسبب أداة حادة في نهاية ذراعها في حدوث جروح، كما قد تُسبب حمولة ثقيلة تتحرك بسرعة كدمات. لذا، تُعدّ تقييمات المخاطر ضرورية، وتوفر معايير السلامة مثل ISO/TS 15066 إرشاداتٍ في هذا الشأن. تكمن جاذبيتها في مرونتها، إذ يُمكن نقلها إلى مهمة جديدة في غضون ساعات قليلة، فتُسلّم قطعةً إلى عامل بشري أو تأخذ قطعةً مُنجزة. إنها زميلٌ لا بديل، وقد سهّل هذا المفهوم على العمال تقبّلها.
Comments
No comments yet. Be the first to share a thought.
Leave a comment