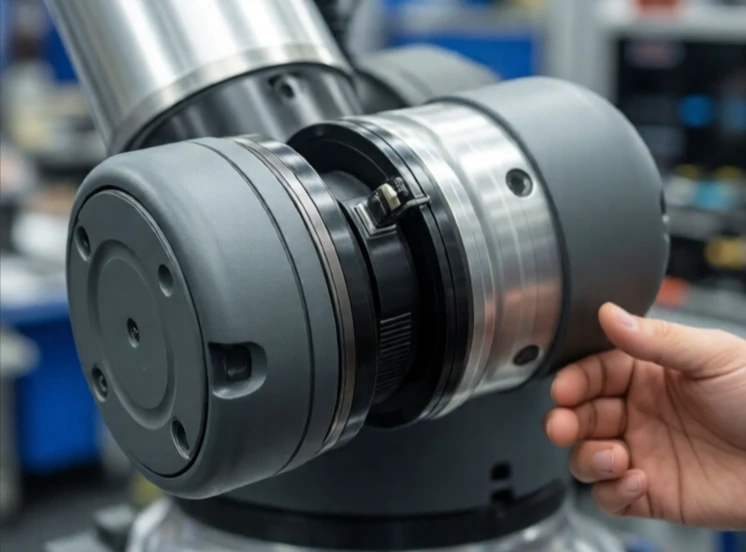
協働ロボット(コボット)は、人間と安全に協働できるように設計されています。従来の産業用ロボットは、高速かつ強力なため、進路上の人に怪我を負わせる恐れがあるため、柵の内側で稼働します。一方、コボットは小型軽量で、人が近づきすぎると動作を停止するセンサーを搭載しています。
最初の協働ロボットであるユニバーサルロボット社のUR5は2008年に登場しました。重量は18キログラムで、作業台に設置することができました。それ以来、主要なロボットメーカーはすべてこの分野に参入しています。協働ロボットは、フェンスで囲まれたロボットセルを設置するコストとスペースに見合わない中小規模の製造業者に人気があります。
協働ロボットの安全確保方法
- 出力および力の制限:モーターは抵抗に遭遇すると停止します。
- 安全基準を満たした監視付き停止機能:人が作業スペースに入るとロボットが一時停止します。
- 速度と距離の監視:人が近づくとロボットは減速します。
- 手動誘導:オペレーターがロボットを手で動かして経路を教える。
- 丸みを帯びた接合部と、挟み込みやすい設計。
協働ロボットは必ずしもデフォルトで安全とは限りません。協働ロボットのアームの先端にある鋭利な工具は切断する可能性があります。高速で移動する重いペイロードは、怪我の原因となる可能性があります。リスクアセスメントが必要であり、ISO/TS 15066などの安全規格が指針を提供します。協働ロボットの魅力は柔軟性です。協働ロボットは午後には新しい作業に移動できます。部品を人間に手渡したり、完成品を運び去ったりすることも可能です。協働ロボットは代替品ではなく同僚であり、この考え方が作業員の受け入れを容易にしています。
Comments
No comments yet. Be the first to share a thought.
Leave a comment