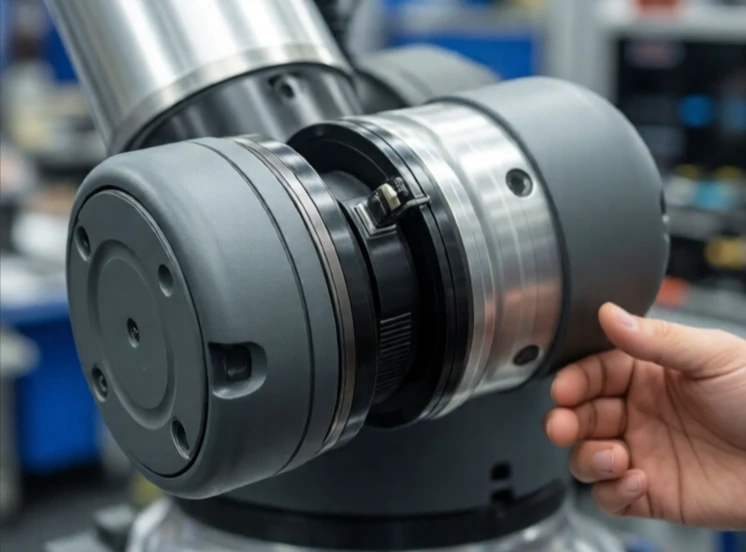
En samarbeidende robot, eller cobot, er designet for å jobbe trygt sammen med mennesker. Tradisjonelle industriroboter opererer bak gjerder fordi de er raske og kraftige nok til å skade alle i veien. Coboter er mindre, lettere og utstyrt med sensorer som stopper bevegelse når en person kommer for nær.
Den første samarbeidende roboten, Universal Robots UR5, kom i 2008. Den veide 18 kilo og kunne monteres på en arbeidsbenk. Siden den gang har alle større robotprodusenter kommet inn i kategorien. Samarbeidende roboter er populære hos små og mellomstore produsenter som ikke kan rettferdiggjøre kostnadene og plassen til en inngjerdet robotcelle.
Hvordan samarbeidende roboter holder seg trygge
- Kraft- og effektbegrensning: motorer stopper når de møter motstand.
- Sikkerhetsvurdert overvåket stopp: roboten stopper når en person kommer inn i arbeidsområdet.
- Hastighets- og avstandsovervåking: roboten bremser ned når en person nærmer seg.
- Håndstyring: operatøren beveger roboten for hånd for å lære en bane.
- Avrundede ledd og design med klemmepunkter.
Samarbeidende roboter er ikke alltid trygge som standard. Et skarpt verktøy på enden av en samarbeidende robotarm kan fortsatt gi kutt. En tung nyttelast som beveger seg i høy hastighet kan fortsatt gi blåmerker. Risikovurderinger er nødvendige, og sikkerhetsstandarder som ISO/TS 15066 gir veiledning. Det tiltrekkende er fleksibilitet. En samarbeidende robot kan flyttes til en ny oppgave på en ettermiddag. Den kan gi en del til et menneske eller ta med seg et ferdig stykke. Den er en kollega, ikke en erstatning, og den innramningen har gjort det lettere for arbeiderne å akseptere.
Comments
No comments yet. Be the first to share a thought.
Leave a comment