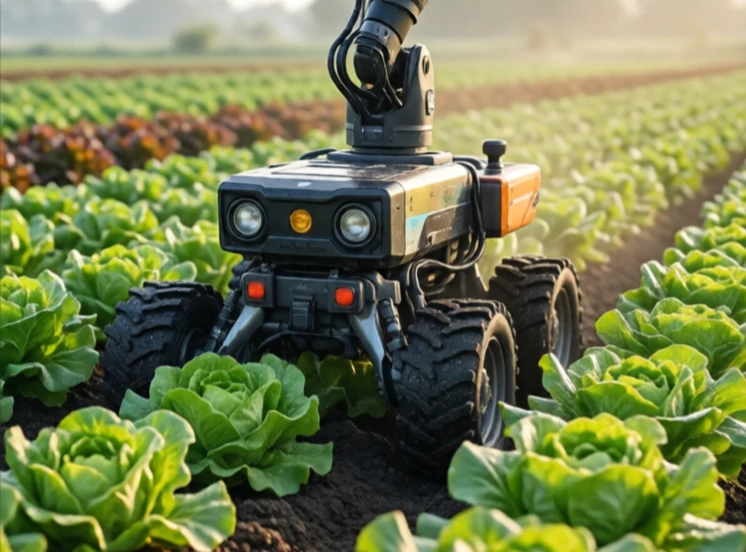
농업용 로봇은 반복적이고 노동 집약적이거나 24시간 내내 이루어져야 하는 농작업을 처리합니다. 씨앗을 심고, 잡초를 뽑고, 살충제를 정확하게 살포하고, 과일을 수확합니다. 로봇을 조종하는 것은 항상 사람이 아닙니다. 때로는 GPS로 제어되는 트랙터가, 때로는 작물 사이를 기어 다니는 소형 지상 로봇이 그 역할을 대신합니다.
로봇 도입의 주요 원동력은 노동력 부족입니다. 농장들은 파종, 솎아내기, 수확 작업에 필요한 일꾼을 구하는 데 어려움을 겪고 있습니다. 로봇은 이러한 공백을 메워주지만, 가격이 만만치 않습니다. 로봇 착유 시스템은 수십만 달러에 달할 수 있지만, 낙농업자들이 더 적은 노동력으로 더 많은 젖소를 착유할 수 있도록 해줍니다. 자율 주행 트랙터와 콤바인은 운전자의 피로를 줄여주고 넓은 경작지에서의 작업 정확도를 향상시켜 줍니다.
농업용 로봇이 하는 일
- 센티미터 수준의 GPS 정확도로 씨앗을 심습니다.
- 카메라와 정밀 분무기를 이용한 잡초 제거.
- 딸기나 사과처럼 섬세한 과일을 수확하는 것.
- 드론과 지상 센서를 이용한 작물 건강 모니터링.
- 젖소의 젖을 짜고 가축에게 사료를 자동으로 공급합니다.
가장 어려운 문제는 정형화되지 않은 환경에서 작업하는 것입니다. 공장 로봇은 고정된 작업 공간에서 작동하지만, 농장 로봇은 진흙, 먼지, 바람, 그리고 시시각각 변하는 빛 속에서 작동합니다. 작물은 크기와 모양이 제각각이며, 잡초조차도 작물처럼 보입니다. 이러한 이유로 농업 로봇 기술은 창고 자동화 기술보다 발전 속도가 더딥니다. 하지만 그 잠재력은 엄청납니다. 화학 물질 사용량 감소, 수확량 증가, 그리고 계절 노동력에 대한 끊임없는 의존에서 벗어난 식량 생산이 가능해질 것입니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment