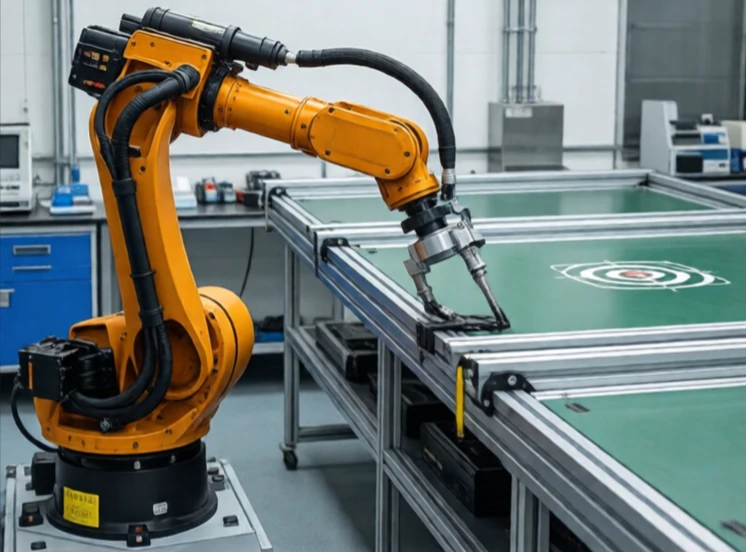
工作空間是指機器人末端執行器能夠觸及的範圍。它是機器人可以執行工作的三維空間。工作空間以外的任何物體都無法觸及。工作空間之內的任何物體,在某個方向上可能可以觸及,但在其他方向上則可能無法觸及。
機器人的工作空間取決於其幾何形狀。笛卡兒機器人的工作空間呈矩形。 SCARA 機器人的工作空間呈圓柱形。關節機器人的工作空間複雜且不規則,形狀像球體。工作空間也取決於關節的活動範圍。如果關節旋轉角度不能超過 180 度,工作空間會被分割成兩半。
工作空間注意事項
- 可達工作空間:機器人可以觸及的所有點。
- 靈巧工作空間:機器人可以以任何方向到達的點。
- 關節活動範圍受限,導致工作空間縮小。
- 奇點會在工作空間中形成空隙。
- 障礙物和自身碰撞進一步限制了它的發展。
工作空間是選擇機器人時的關鍵參數。工作空間大的機器人可以覆蓋更大的區域,而工作空間小的機器人則必須安裝在靠近任務位置的地方。工作空間的形狀與尺寸同樣重要。球形工作空間有利於繞過障礙物,而矩形工作空間則有利於執行線性任務。工程師會在模擬中繪製工作空間,以確保機器人能夠到達所有需要到達的點。如果某個點剛好位於工作空間之外,機器人將伸展到極限,從而降低精度;如果該點位於工作空間深處,則機器人還有餘量。工作空間就是機器人的作業範圍,它定義了哪些操作可行,哪些操作不可行。
Comments
No comments yet. Be the first to share a thought.
Leave a comment