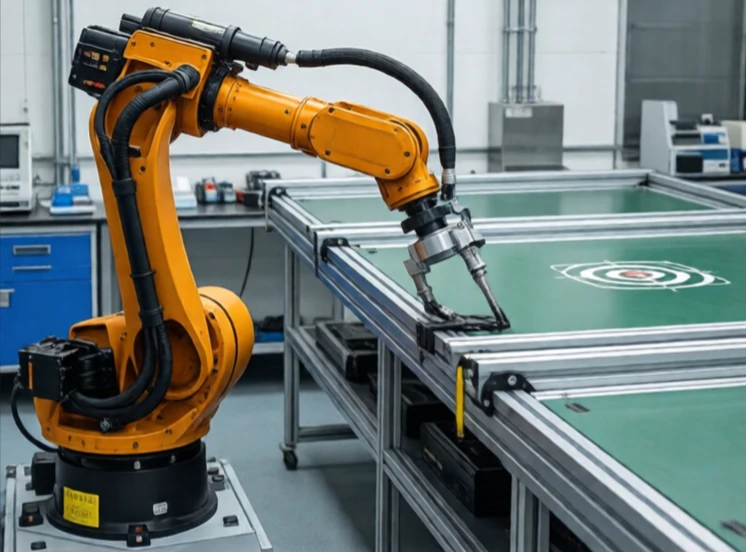
Arbejdsområdet er det rumfang, en robot kan nå med sin sluteffektor. Det er det tredimensionelle rum, hvor robotten kan udføre arbejde. Alt uden for arbejdsområdet er utilgængeligt. Alt indenfor kan være tilgængeligt i én retning, men ikke i en anden.
Arbejdsområdet afhænger af robottens geometri. En kartesisk robot har et rektangulært arbejdsområde. En SCARA-robot har et cylindrisk arbejdsområde. En leddelt robot har et komplekst, uregelmæssigt arbejdsområde formet som en klat. Arbejdsområdet afhænger også af leddets grænser. Et led, der ikke kan rotere mere end 180 grader, deler arbejdsområdet midt over.
Overvejelser om arbejdsplads
- Tilgængelig arbejdsplads: alle punkter, som robotten kan berøre.
- Behændig arbejdsplads: punkter robotten kan nå i enhver retning.
- Ledbegrænsninger reducerer arbejdsområdet.
- Singulariteter skaber huller i arbejdsområdet.
- Forhindringer og selvkollisioner begrænser det yderligere.
Arbejdsområdet er en kritisk specifikation, når man vælger en robot. En robot med et stort arbejdsområde kan dække et stort område. En robot med et lille arbejdsområde skal monteres tæt på opgaven. Arbejdsområdets form er lige så vigtig som størrelsen. Et sfærisk arbejdsområde er nyttigt til at nå uden om forhindringer. Et rektangulært arbejdsområde er nyttigt til lineære opgaver. Ingeniører plotter arbejdsområdet i simulering for at kontrollere, at robotten kan nå alle de punkter, den har brug for. Hvis et punkt er lige uden for arbejdsområdet, vil robotten strække sig til sin grænse og miste præcision. Hvis det er dybt inde, har robotten margin. Arbejdsområdet er robottens rækkevidde. Det definerer, hvad der er muligt, og hvad der ikke er.
Comments
No comments yet. Be the first to share a thought.
Leave a comment