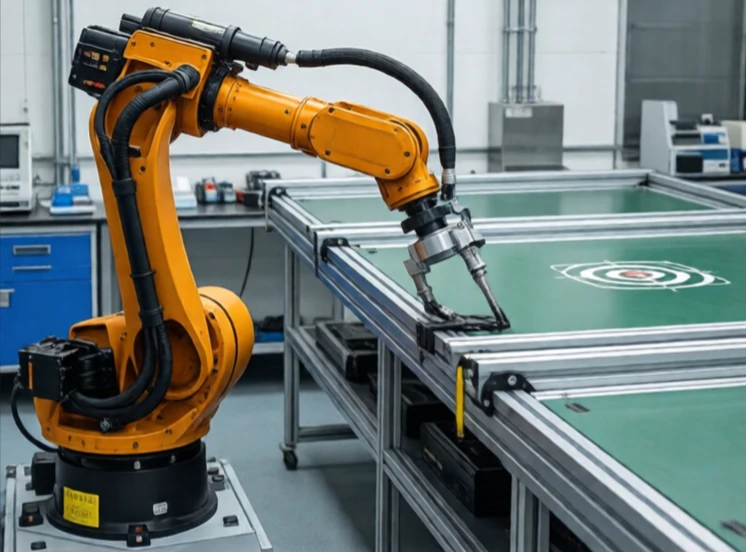
Pracovní prostor je objem, kterého může robot dosáhnout svým koncovým efektorem. Je to trojrozměrný prostor, kde může robot vykonávat práci. Cokoli mimo pracovní prostor je nedosažitelné. Cokoli uvnitř může být dosažitelné v jedné orientaci, ale ne v jiné.
Pracovní prostor závisí na geometrii robota. Kartézský robot má obdélníkový pracovní prostor. SCARA robot má válcový pracovní prostor. Kloubový robot má složitý, nepravidelný pracovní prostor ve tvaru kapky. Pracovní prostor také závisí na omezeních kloubu. Kloub, který se nemůže otočit o více než 180 stupňů, rozdělí pracovní prostor na polovinu.
Aspekty pracovního prostoru
- Dosažitelný pracovní prostor: všechny body, kterých se robot může dotknout.
- Obratný pracovní prostor: body, kterých robot dosáhne v jakékoli orientaci.
- Omezení kloubů zmenšuje pracovní prostor.
- Singularity vytvářejí díry v pracovním prostoru.
- Překážky a autokolize to dále omezují.
Pracovní prostor je kritickou specifikací při výběru robota. Robot s velkým pracovním prostorem dokáže pokrýt velkou plochu. Robot s malým pracovním prostorem musí být umístěn blízko úkolu. Tvar pracovního prostoru je stejně důležitý jako jeho velikost. Kulovitý pracovní prostor je užitečný pro obcházení překážek. Obdélníkový pracovní prostor je užitečný pro lineární úkoly. Inženýři vykreslují pracovní prostor v simulaci, aby ověřili, zda robot dokáže dosáhnout každého potřebného bodu. Pokud se bod nachází těsně mimo pracovní prostor, robot se natáhne na hranici svých možností a ztratí přesnost. Pokud je hluboko uvnitř, robot má rezervu. Pracovní prostor je dosah robota. Definuje, co je možné a co ne.
Comments
No comments yet. Be the first to share a thought.
Leave a comment