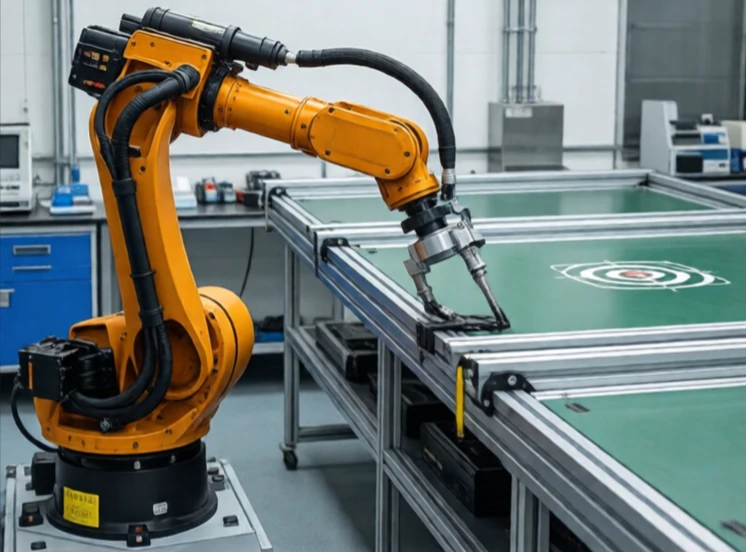
कार्यक्षेत्र वह आयतन है जहाँ तक रोबोट अपने एंड इफ़ेक्टर से पहुँच सकता है। यह त्रि-आयामी स्थान है जहाँ रोबोट कार्य कर सकता है। कार्यक्षेत्र के बाहर की कोई भी चीज़ अप्राप्य है। कार्यक्षेत्र के अंदर की कोई भी चीज़ एक दिशा में पहुँच योग्य हो सकती है, लेकिन दूसरी दिशा में नहीं।
कार्यक्षेत्र रोबोट की ज्यामिति पर निर्भर करता है। कार्टेशियन रोबोट का कार्यक्षेत्र आयताकार होता है। स्कारा रोबोट का कार्यक्षेत्र बेलनाकार होता है। आर्टिकुलेटेड रोबोट का कार्यक्षेत्र एक जटिल, अनियमित आकार का होता है। कार्यक्षेत्र जोड़ों की सीमाओं पर भी निर्भर करता है। जो जोड़ 180 डिग्री से अधिक नहीं घूम सकता, वह कार्यक्षेत्र को दो हिस्सों में बांट देता है।
कार्यक्षेत्र संबंधी विचार
- पहुंच योग्य कार्यक्षेत्र: वे सभी बिंदु जहां तक रोबोट पहुंच सकता है।
- निपुण कार्यक्षेत्र: वे बिंदु जहाँ रोबोट किसी भी दिशा में पहुँच सकता है।
- जोड़ों की सीमाएं कार्यक्षेत्र को कम कर देती हैं।
- विलक्षणताएँ कार्यक्षेत्र में छेद पैदा करती हैं।
- बाधाएं और स्वयं से होने वाली टक्करें इसे और भी सीमित कर देती हैं।
रोबोट का चयन करते समय कार्यक्षेत्र एक महत्वपूर्ण विशेषता है। बड़े कार्यक्षेत्र वाला रोबोट एक बड़े क्षेत्र को कवर कर सकता है। छोटे कार्यक्षेत्र वाले रोबोट को कार्य स्थल के निकट ही स्थापित करना पड़ता है। कार्यक्षेत्र का आकार उतना ही महत्वपूर्ण है जितना कि उसका माप। गोलाकार कार्यक्षेत्र बाधाओं के आसपास पहुँचने के लिए उपयोगी होता है। आयताकार कार्यक्षेत्र रैखिक कार्यों के लिए उपयोगी होता है। इंजीनियर सिमुलेशन में कार्यक्षेत्र का मानचित्रण करके यह सुनिश्चित करते हैं कि रोबोट उन सभी बिंदुओं तक पहुँच सके जहाँ उसे पहुँचने की आवश्यकता है। यदि कोई बिंदु कार्यक्षेत्र के ठीक बाहर है, तो रोबोट अपनी सीमा तक खिंच जाएगा और उसकी सटीकता कम हो जाएगी। यदि वह बिंदु कार्यक्षेत्र के काफी अंदर है, तो रोबोट के पास पहुँचने की गुंजाइश रहती है। कार्यक्षेत्र रोबोट की पहुँच है। यह परिभाषित करता है कि क्या संभव है और क्या नहीं।
Comments
No comments yet. Be the first to share a thought.
Leave a comment