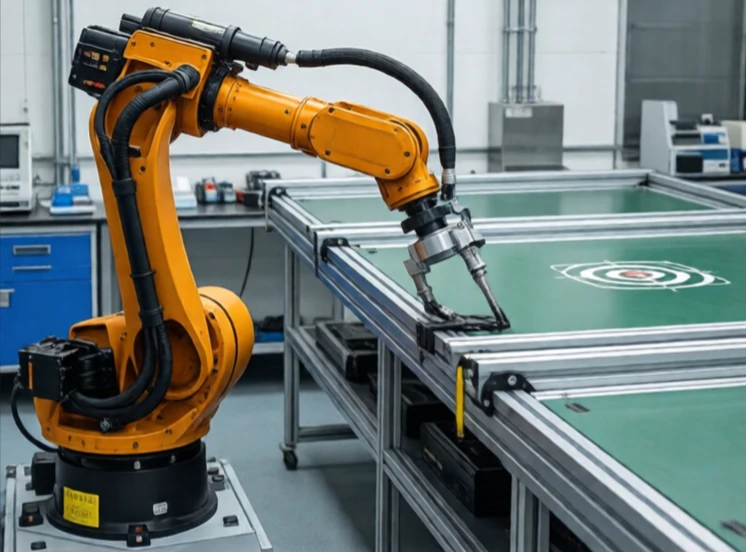
工作空间是指机器人末端执行器能够触及的范围。它是机器人可以执行工作的三维空间。工作空间之外的任何物体都无法触及。工作空间之内的任何物体,在某个方向上可能可以触及,但在其他方向上则可能无法触及。
机器人的工作空间取决于其几何形状。笛卡尔机器人的工作空间呈矩形。SCARA 机器人的工作空间呈圆柱形。关节机器人的工作空间复杂且不规则,形状像一个球体。工作空间也取决于关节的活动范围。如果关节旋转角度不能超过 180 度,则工作空间会被分割成两半。
工作空间注意事项
- 可达工作空间:机器人可以触及的所有点。
- 灵巧工作空间:机器人可以以任何方向到达的点。
- 关节活动范围受限,导致工作空间缩小。
- 奇点会在工作空间中形成空隙。
- 障碍物和自身碰撞进一步限制了它的发展。
工作空间是选择机器人时的一个关键参数。工作空间大的机器人可以覆盖更大的区域,而工作空间小的机器人则必须安装在靠近任务位置的地方。工作空间的形状与尺寸同样重要。球形工作空间有利于绕过障碍物,而矩形工作空间则有利于执行线性任务。工程师会在仿真中绘制工作空间,以确保机器人能够到达所有需要到达的点。如果某个点刚好位于工作空间之外,机器人将伸展到极限,从而降低精度;如果该点位于工作空间深处,则机器人还有余量。工作空间就是机器人的作业范围,它定义了哪些操作可行,哪些操作不可行。
Comments
No comments yet. Be the first to share a thought.
Leave a comment