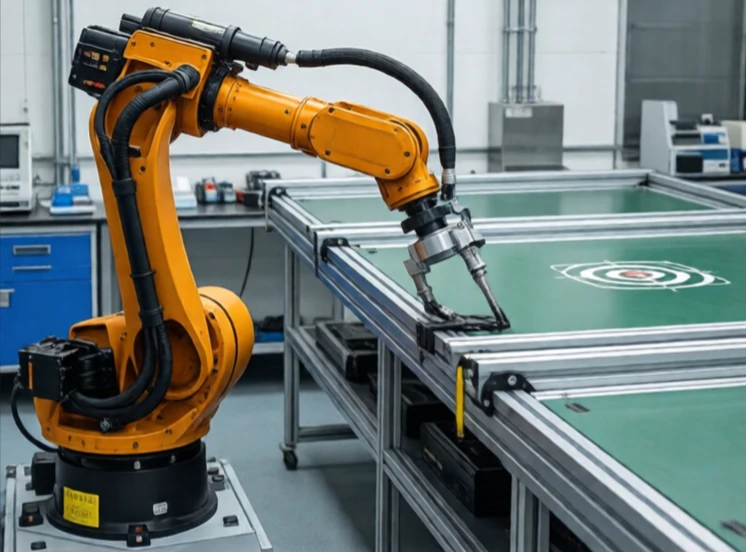
Spațiul de lucru este volumul pe care un robot îl poate atinge cu efectorul său final. Este spațiul tridimensional în care robotul poate efectua o muncă. Orice element din afara spațiului de lucru este inaccesibil. Orice element din interior poate fi accesibil într-o anumită orientare, dar nu și în alta.
Spațiul de lucru depinde de geometria robotului. Un robot cartesian are un spațiu de lucru dreptunghiular. Un robot SCARA are un spațiu de lucru cilindric. Un robot articulat are un spațiu de lucru complex, neregulat, în formă de pată. Spațiul de lucru depinde și de limitele articulațiilor. O articulație care nu se poate roti peste 180 de grade reduce spațiul de lucru la jumătate.
Considerații privind spațiul de lucru
- Spațiu de lucru accesibil: toate punctele pe care robotul le poate atinge.
- Spațiu de lucru abil: puncte pe care robotul le poate atinge în orice orientare.
- Limitele îmbinărilor reduc spațiul de lucru.
- Singularitățile creează goluri în spațiul de lucru.
- Obstacolele și autocoliziunile o restricționează și mai mult.
Spațiul de lucru este o specificație critică atunci când se selectează un robot. Un robot cu un spațiu de lucru mare poate acoperi o suprafață mare. Un robot cu un spațiu de lucru mic trebuie montat aproape de sarcină. Forma spațiului de lucru contează la fel de mult ca dimensiunea. Un spațiu de lucru sferic este util pentru a ocoli obstacolele. Un spațiu de lucru dreptunghiular este util pentru sarcini liniare. Inginerii trasează spațiul de lucru în simulare pentru a verifica dacă robotul poate ajunge la fiecare punct de care are nevoie. Dacă un punct este chiar în afara spațiului de lucru, robotul se va întinde până la limită și va pierde din precizie. Dacă este adânc în interior, robotul are marjă. Spațiul de lucru reprezintă raza de acțiune a robotului. Acesta definește ce este posibil și ce nu.
Comments
No comments yet. Be the first to share a thought.
Leave a comment