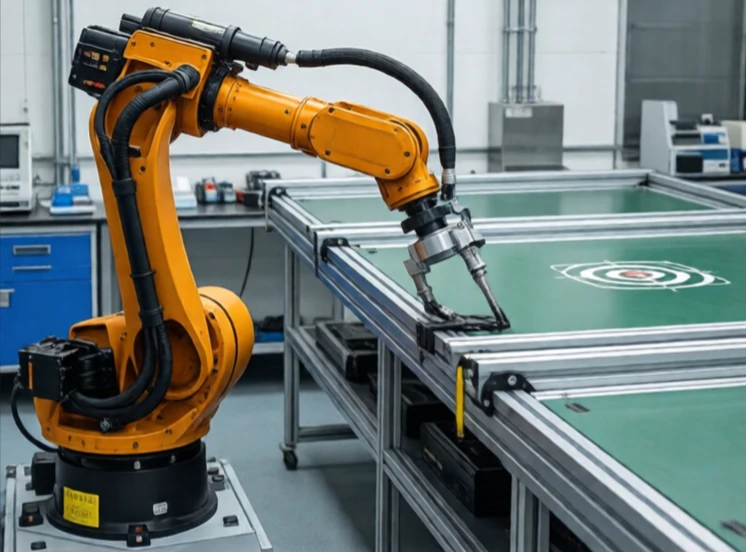
Arbetsytan är den volym en robot kan nå med sin ändeffektor. Det är det tredimensionella utrymme där roboten kan utföra arbete. Allt utanför arbetsytan är oåtkomligt. Allt inuti kan vara nåbart i en orientering men inte i en annan.
Arbetsytan beror på robotens geometri. En kartesisk robot har en rektangulär arbetsyta. En SCARA-robot har en cylindrisk arbetsyta. En ledad robot har en komplex, oregelbunden arbetsyta formad som en klump. Arbetsytan beror också på ledens gränser. En led som inte kan rotera mer än 180 grader delar arbetsytan på mitten.
Att tänka på arbetsytan
- Nåbar arbetsyta: alla punkter som roboten kan vidröra.
- Smidig arbetsyta: punkter som roboten kan nå i vilken orientering som helst.
- Ledgränser minskar arbetsytan.
- Singulariteter skapar hål i arbetsytan.
- Hinder och självkollisioner begränsar det ytterligare.
Arbetsytan är en kritisk specifikation när man väljer en robot. En robot med en stor arbetsyta kan täcka ett stort område. En robot med en liten arbetsyta måste monteras nära uppgiften. Arbetsytans form spelar lika stor roll som storleken. En sfärisk arbetsyta är användbar för att nå runt hinder. En rektangulär arbetsyta är användbar för linjära uppgifter. Ingenjörer plottar arbetsytan i simulering för att kontrollera att roboten kan nå varje punkt den behöver. Om en punkt är precis utanför arbetsytan kommer roboten att sträcka sig till sin gräns och förlora precision. Om den är djupt inne har roboten marginal. Arbetsytan är robotens räckvidd. Den definierar vad som är möjligt och vad som inte är det.
Comments
No comments yet. Be the first to share a thought.
Leave a comment