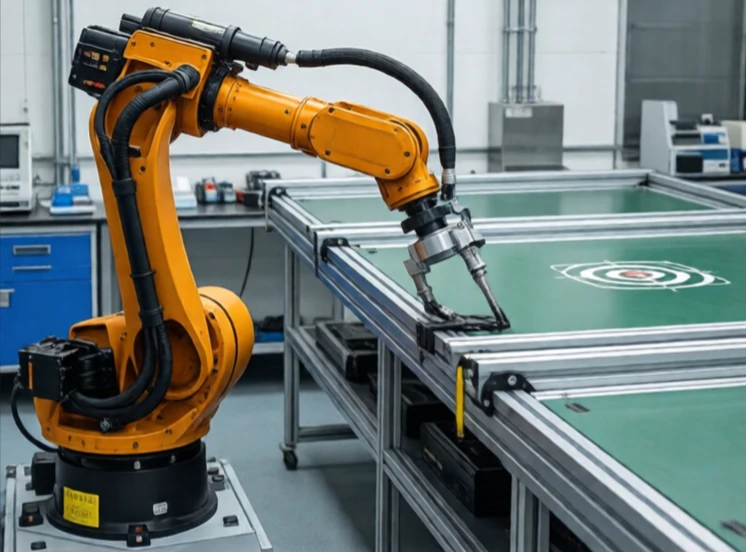
De werkruimte is het volume dat een robot met zijn eindeffector kan bereiken. Het is de driedimensionale ruimte waarin de robot werk kan verrichten. Alles buiten de werkruimte is onbereikbaar. Alles binnen de werkruimte kan in één richting wel, maar in een andere niet bereikbaar zijn.
De werkruimte is afhankelijk van de geometrie van de robot. Een cartesiaanse robot heeft een rechthoekige werkruimte. Een SCARA-robot heeft een cilindrische werkruimte. Een gelede robot heeft een complexe, onregelmatige werkruimte in de vorm van een blob. De werkruimte is ook afhankelijk van de beperkingen van de gewrichten. Een gewricht dat niet verder dan 180 graden kan draaien, halveert de werkruimte.
Overwegingen met betrekking tot de werkplek
- Bereikbaar werkgebied: alle punten die de robot kan aanraken.
- Behendig werkgebied: punten die de robot in elke richting kan bereiken.
- De beperkingen van de gewrichten verkleinen de werkruimte.
- Singulariteiten creëren gaten in de werkruimte.
- Obstakels en zelfbotsingen beperken het verder.
De werkruimte is een cruciale specificatie bij de selectie van een robot. Een robot met een grote werkruimte kan een groot gebied bestrijken. Een robot met een kleine werkruimte moet dicht bij de taak worden geplaatst. De vorm van de werkruimte is net zo belangrijk als de grootte. Een bolvormige werkruimte is handig om obstakels te omzeilen. Een rechthoekige werkruimte is geschikt voor lineaire taken. Ingenieurs brengen de werkruimte in kaart in een simulatie om te controleren of de robot elk punt kan bereiken dat nodig is. Als een punt net buiten de werkruimte ligt, zal de robot zijn uiterste bereik bereiken en aan precisie inboeten. Als het punt zich diep binnen de werkruimte bevindt, heeft de robot voldoende marge. De werkruimte is het bereik van de robot. Het definieert wat mogelijk is en wat niet.
Comments
No comments yet. Be the first to share a thought.
Leave a comment