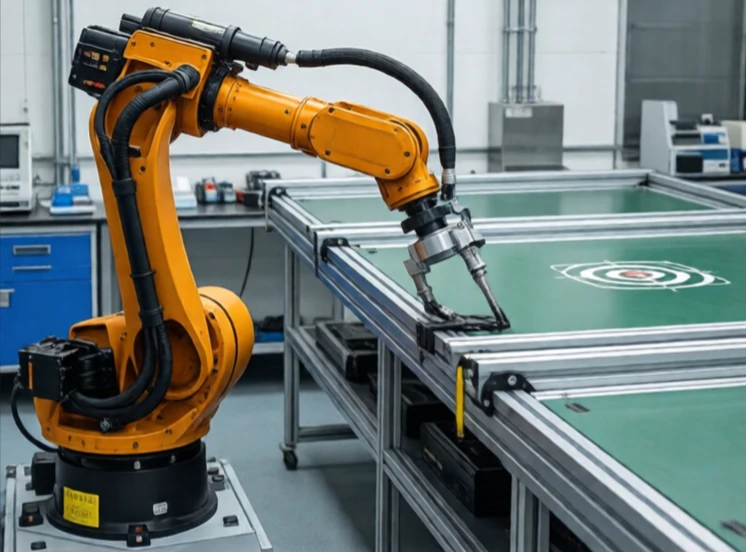
Przestrzeń robocza to przestrzeń, do której robot może dotrzeć za pomocą efektora końcowego. Jest to trójwymiarowa przestrzeń, w której robot może wykonywać pracę. Wszystko poza przestrzenią roboczą jest nieosiągalne. Wszystko wewnątrz może być osiągalne w jednej orientacji, ale nie w innej.
Przestrzeń robocza zależy od geometrii robota. Robot kartezjański ma prostokątną przestrzeń roboczą. Robot SCARA ma cylindryczną przestrzeń roboczą. Robot przegubowy ma złożoną, nieregularną przestrzeń roboczą w kształcie kropli. Przestrzeń robocza zależy również od ograniczeń stawowych. Staw, który nie może obrócić się o więcej niż 180 stopni, dzieli przestrzeń roboczą na pół.
Rozważania dotyczące miejsca pracy
- Dostępny obszar roboczy: wszystkie punkty, których robot może dotknąć.
- Zręczna przestrzeń robocza: punkty, do których robot może dotrzeć w dowolnej pozycji.
- Ograniczenia połączeń zmniejszają przestrzeń roboczą.
- Osobliwości tworzą dziury w przestrzeni roboczej.
- Przeszkody i kolizje dodatkowo je ograniczają.
Przestrzeń robocza jest kluczowym parametrem przy wyborze robota. Robot z dużą przestrzenią roboczą może pokryć duży obszar. Robot z małą przestrzenią roboczą musi być zamontowany blisko zadania. Kształt przestrzeni roboczej ma równie duże znaczenie jak jej rozmiar. Sferyczna przestrzeń robocza jest przydatna do omijania przeszkód. Prostokątna przestrzeń robocza jest przydatna do zadań liniowych. Inżynierowie kreślą przestrzeń roboczą w symulacji, aby sprawdzić, czy robot może dotrzeć do każdego potrzebnego punktu. Jeśli punkt znajduje się tuż poza przestrzenią roboczą, robot rozciągnie się do granic możliwości i straci precyzję. Jeśli znajduje się głęboko w przestrzeni roboczej, robot ma margines. Przestrzeń robocza to zasięg robota. Definiuje ona, co jest możliwe, a co nie.
Comments
No comments yet. Be the first to share a thought.
Leave a comment