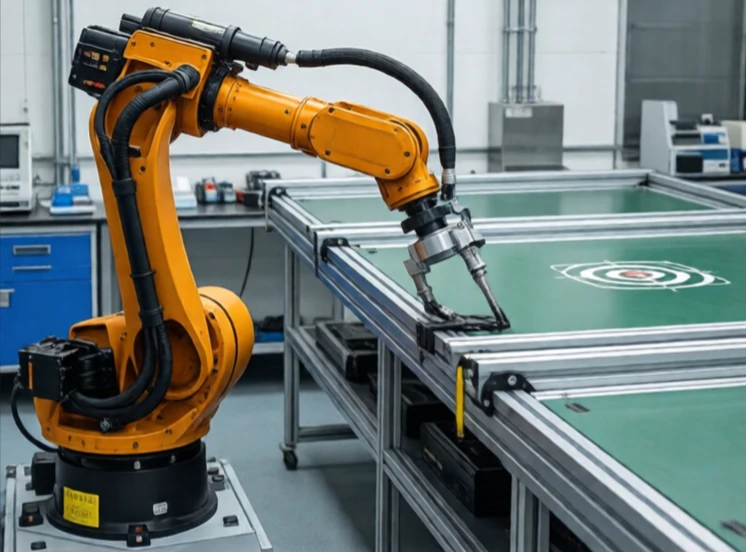
O espaço de trabalho é o volume que um robô pode alcançar com o seu efetor final. É o espaço tridimensional onde o robô pode realizar trabalho. Tudo o que está fora do espaço de trabalho é inalcançável. Tudo o que está dentro do espaço de trabalho pode ser alcançável numa orientação, mas não noutra.
O espaço de trabalho depende da geometria do robô. Um robô cartesiano tem um espaço de trabalho retangular. Um robô SCARA possui um espaço de trabalho cilíndrico. Um robô articulado tem um espaço de trabalho complexo e irregular, com uma forma semelhante a uma bolha. O espaço de trabalho depende também dos limites das juntas. Uma junta que não pode rodar mais de 180 graus divide o espaço de trabalho ao meio.
Considerações sobre o espaço de trabalho
- Área de trabalho alcançável: todos os pontos que o robô pode tocar.
- Espaço de trabalho flexível: pontos que o robô pode alcançar em qualquer orientação.
- As juntas limitam o espaço de trabalho.
- As singularidades criam lacunas no espaço de trabalho.
- Os obstáculos e as colisões internas restringem ainda mais o seu uso.
O espaço de trabalho é uma especificação crítica na seleção de um robô. Um robô com um espaço de trabalho amplo pode cobrir uma grande área. Um robô com um espaço de trabalho pequeno necessita de ser montado junto à tarefa. O formato do espaço de trabalho é tão importante como o tamanho. Um espaço de trabalho esférico é útil para contornar obstáculos. Um espaço de trabalho retangular é útil para tarefas lineares. Os engenheiros mapeiam o espaço de trabalho em simulações para verificar se o robô consegue alcançar todos os pontos necessários. Se um ponto estiver mesmo fora do espaço de trabalho, o robô esticará até ao seu limite e perderá precisão. Se estiver bem dentro do espaço de trabalho, o robô terá margem de segurança. O espaço de trabalho representa o alcance do robô. Ele define o que é possível e o que não é.
Comments
No comments yet. Be the first to share a thought.
Leave a comment