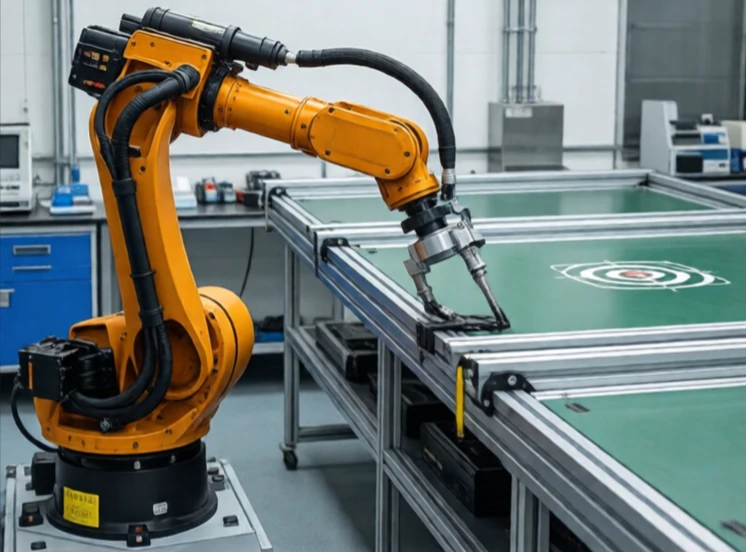
作業空間とは、ロボットのエンドエフェクタが到達できる範囲のことです。ロボットが作業できる三次元空間であり、作業空間の外側にあるものは到達できません。作業空間の内側にあるものは、ある方向からは到達可能でも、別の方向からは到達不可能な場合があります。
作業空間はロボットの形状によって決まります。直交座標系ロボットの作業空間は長方形です。SCARAロボットの作業空間は円筒形です。多関節ロボットの作業空間は、塊のような複雑で不規則な形状をしています。作業空間は関節の可動範囲にも左右されます。180度以上回転できない関節は、作業空間を半分に縮小します。
作業スペースに関する考慮事項
- 到達可能な作業空間:ロボットが触れることができるすべての点。
- 柔軟な作業空間:ロボットがどの方向からでも到達できる地点。
- 関節可動域の制限は作業空間を狭める。
- 特異点は作業空間に穴を開ける。
- 障害物や自己衝突が、さらにその動きを制限する。
作業空間は、ロボットを選定する上で重要な仕様です。作業空間の広いロボットは、広い範囲をカバーできます。作業空間の狭いロボットは、作業対象物の近くに設置する必要があります。作業空間の形状は、サイズと同様に重要です。球状の作業空間は、障害物を迂回して作業を行うのに適しています。長方形の作業空間は、直線的な作業に適しています。エンジニアは、ロボットが必要なすべてのポイントに到達できるかどうかを確認するために、シミュレーションで作業空間を設計します。ポイントが作業空間のすぐ外側にある場合、ロボットは限界まで伸びて精度が低下します。ポイントが作業空間の奥深くにある場合は、ロボットに余裕があります。作業空間はロボットの到達範囲であり、何が可能で何が不可能かを定義します。
Comments
No comments yet. Be the first to share a thought.
Leave a comment