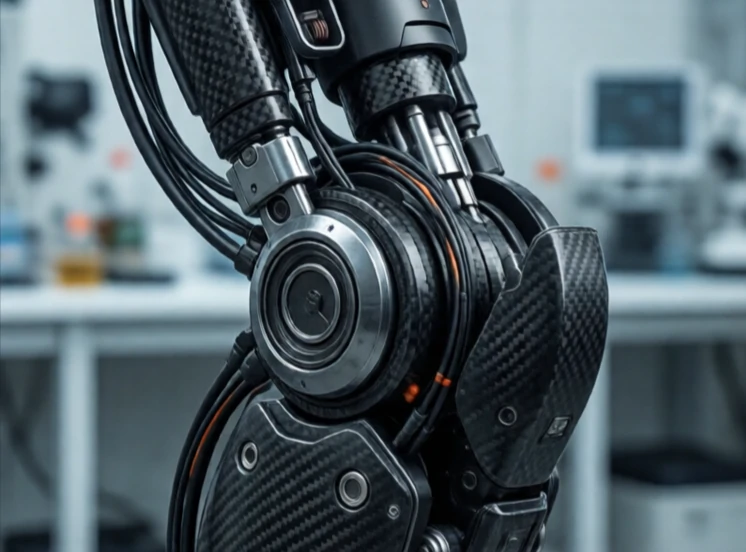
關節連接機器人中的兩個連桿,並允許它們相對運動。它是運動的軸心。旋轉關節旋轉;移動關節滑動;球形關節可沿多個方向旋轉。關節的類型和排列方式決定了機器人能夠執行的動作。
每個關節都有其運動範圍、最大速度和扭矩限制。擁有六個旋轉關節的機械手臂可以將其末端執行器定位並調整方向至工作空間內的任何位置。關節數量較少的機器人則活動範圍有限。關節是馬達、齒輪箱、編碼器和軸承等零件連接的地方,也是大多數機器人中最複雜的機械組件。
常見關節類型
- 旋轉體:繞單一軸旋轉,就像手肘一樣。
- 棱柱形:像抽屜一樣直線滑動。
- 球形:像肩膀一樣繞三個軸旋轉。
- 通用:有兩個軸,就像手腕一樣。
- 螺旋形:結合了旋轉和平移,就像螺絲一樣。
關節設計是一種權衡。關節越多,靈活性越高,但重量、成本和控制複雜度也越高。齒輪箱的間隙會降低精準度。連桿的彎曲會降低剛性。電纜穿過關節的佈線是空間佈局的一大難題。工程師們要花費數月時間為人形機器人設計一個關節,試圖將馬達、齒輪箱、編碼器、軸承和各種線路整合到一個與人類膝蓋大小相當的組件中。關節雖小,卻是機器人功能的核心所在。
Comments
No comments yet. Be the first to share a thought.
Leave a comment