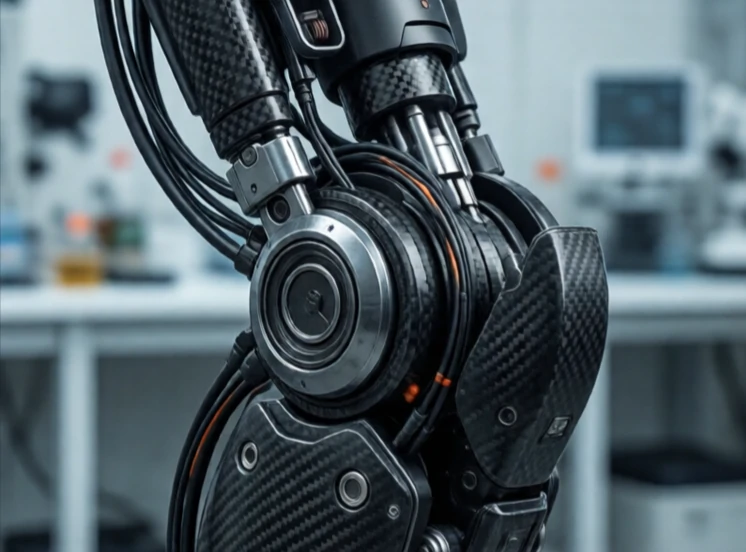
关节连接机器人中的两个连杆,并允许它们相对运动。它是运动的轴心。旋转关节旋转;移动关节滑动;球形关节可沿多个方向旋转。关节的类型和排列方式决定了机器人能够执行的动作。
每个关节都有其运动范围、最大速度和扭矩限制。拥有六个旋转关节的机械臂可以将其末端执行器定位并调整方向至工作空间内的任何位置。关节数量较少的机器人则活动范围有限。关节是电机、齿轮箱、编码器和轴承等部件连接的地方,也是大多数机器人中最复杂的机械组件。
常见关节类型
- 旋转体:绕单一轴旋转,就像肘部一样。
- 棱柱形:像抽屉一样直线滑动。
- 球形:像肩膀一样绕三个轴旋转。
- 通用:有两个轴,就像手腕一样。
- 螺旋形:结合了旋转和平移,就像螺丝一样。
关节设计是一种权衡。关节越多,灵活性越高,但重量、成本和控制复杂性也越高。齿轮箱的间隙会降低精度。连杆的弯曲会降低刚度。电缆穿过关节的布线是空间布局的一大难题。工程师们要花费数月时间为人形机器人设计一个关节,试图将电机、齿轮箱、编码器、轴承和各种线路集成到一个与人类膝盖大小相当的组件中。关节虽小,却是机器人功能的核心所在。
Comments
No comments yet. Be the first to share a thought.
Leave a comment