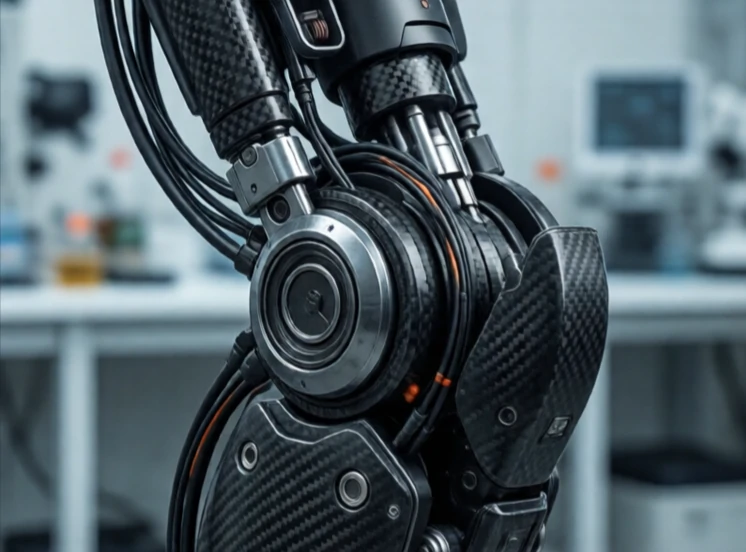
रोबोट में दो कड़ियों को जोड़ने वाला जोड़ सापेक्षिक गति प्रदान करता है। यह गति का अक्ष होता है। घूर्णन जोड़ घूर्णन करता है। प्रिज्मीय जोड़ सरकता है। गोलाकार जोड़ कई दिशाओं में घूमता है। जोड़ों का प्रकार और व्यवस्था यह निर्धारित करते हैं कि रोबोट क्या कर सकता है।
प्रत्येक जोड़ की गति की एक सीमा, अधिकतम गति और एक टॉर्क सीमा होती है। छह घूर्णन जोड़ों वाली रोबोट भुजा अपने एंड इफेक्टर को अपने कार्यक्षेत्र में कहीं भी स्थित और निर्देशित कर सकती है। कम जोड़ों वाले रोबोट की क्षमता सीमित होती है। जोड़ वह स्थान है जहाँ मोटर, गियरबॉक्स, एनकोडर और बेयरिंग एक साथ जुड़ते हैं। अधिकांश रोबोटों में यह सबसे जटिल यांत्रिक संयोजन होता है।
सामान्य जोड़ों के प्रकार
- रिवोल्यूट: एक ही अक्ष के चारों ओर घूमता है, जैसे कोहनी।
- प्रिज्मीय: यह एक दराज की तरह सीधी रेखा में सरकता है।
- गोलाकार: कंधे की तरह तीन अक्षों में घूमता है।
- सार्वभौमिक: दो अक्ष, जैसे कलाई।
- पेचदार: यह एक पेंच की तरह घूर्णन और स्थानांतरण दोनों को जोड़ता है।
जोड़ों का डिज़ाइन एक तरह का समझौता है। ज़्यादा जोड़ मतलब ज़्यादा लचीलापन, लेकिन साथ ही ज़्यादा वज़न, लागत और नियंत्रण की जटिलता भी। गियरबॉक्स में बैकलैश से सटीकता कम हो जाती है। लिंक्स में फ्लेक्स होने से कठोरता कम हो जाती है। जोड़ों के ज़रिए केबल रूटिंग करना पैकेजिंग के लिए एक बुरा सपना है। इंजीनियर एक ह्यूमनॉइड रोबोट के लिए एक जोड़ को डिज़ाइन करने में महीनों लगा देते हैं, मोटर, गियरबॉक्स, एनकोडर, बेयरिंग और वायरिंग को मानव घुटने के आकार के एक पैकेज में फिट करने की कोशिश करते हैं। जोड़ छोटा होता है, लेकिन यहीं से रोबोट की क्षमता का जन्म होता है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment