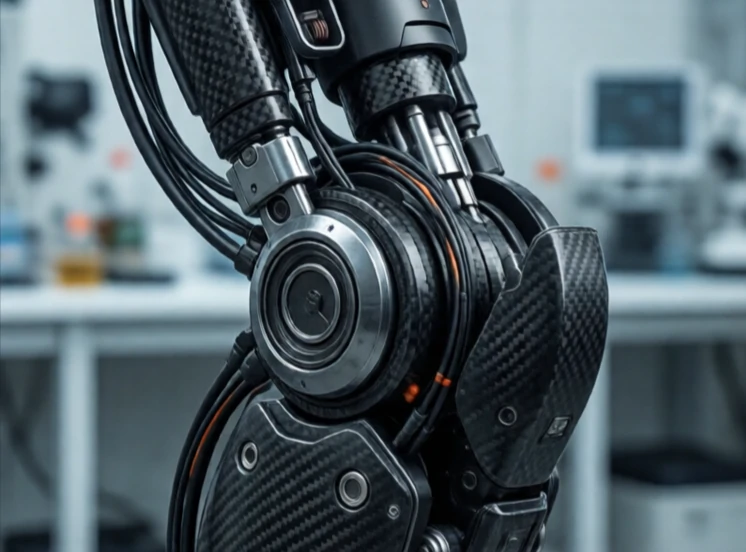
로봇에서 관절은 두 링크를 연결하여 상대적인 움직임을 가능하게 합니다. 관절은 움직임의 축 역할을 합니다. 회전 관절은 회전 운동을 하고, 직선 관절은 미끄러지듯 움직입니다. 구형 관절은 여러 방향으로 회전합니다. 관절의 종류와 배열에 따라 로봇의 동작 범위가 결정됩니다.
각 관절은 동작 범위, 최대 속도 및 토크 제한을 가지고 있습니다. 6개의 회전 관절을 가진 로봇 팔은 작업 공간 내 어느 위치에서든 엔드 이펙터를 배치하고 방향을 조절할 수 있습니다. 관절 수가 적은 로봇은 동작에 제약이 있습니다. 관절은 모터, 기어박스, 엔코더 및 베어링이 결합되는 부분이며, 대부분의 로봇에서 가장 복잡한 기계 조립체입니다.
일반적인 관절 유형
- 회전축을 중심으로 회전하는 형태, 마치 팔꿈치처럼.
- 프리즘형: 서랍처럼 직선으로 미끄러지듯 움직입니다.
- 구형: 어깨처럼 세 축을 중심으로 회전합니다.
- 유니버설: 손목처럼 두 개의 축.
- 나선형: 나사처럼 회전과 병진 운동을 결합한 형태
관절 설계는 절충의 문제입니다. 관절이 많을수록 유연성은 높아지지만 무게, 비용, 제어 복잡성도 증가합니다. 기어박스의 유격은 정밀도를 떨어뜨리고, 연결 부위의 유연성은 강성을 감소시킵니다. 관절을 통과하는 케이블 배선은 패키징 측면에서 악몽과 같습니다. 엔지니어들은 휴머노이드 로봇의 관절 하나를 설계하는 데 몇 달씩 투자하며, 모터, 기어박스, 엔코더, 베어링, 배선 등을 사람 무릎 크기만한 패키지에 집어넣으려고 애씁니다. 관절은 작지만 로봇의 능력이 탄생하는 핵심 요소입니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment