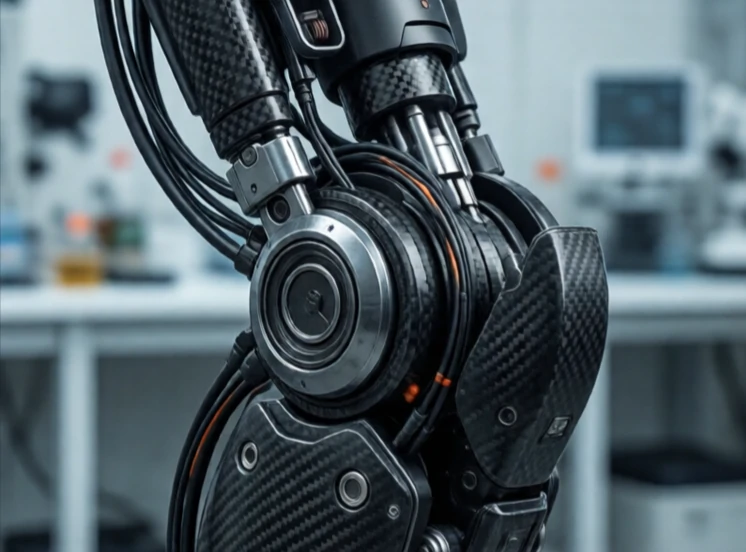
Een gewricht verbindt twee schakels in een robot en maakt relatieve beweging mogelijk. Het is de bewegingsas. Een draaigewricht roteert. Een prismatisch gewricht schuift. Een kogelgewricht roteert in meerdere richtingen. Het type en de opstelling van de gewrichten bepalen wat de robot kan doen.
Elk gewricht heeft een bewegingsbereik, een maximale snelheid en een koppellimiet. Een robotarm met zes draaigewrichten kan zijn eindeffector overal in zijn werkruimte positioneren en oriënteren. Een robot met minder gewrichten is beperkt. Het gewricht is de plek waar de motor, de versnellingsbak, de encoder en het lager samenkomen. Het is de meest complexe mechanische assemblage in de meeste robots.
Veelvoorkomende gewrichtstypen
- Revolute: draait om één as, zoals een elleboog.
- Prismatisch: schuift lineair, zoals een lade.
- Bolvormig: roteert om drie assen, zoals een schouder.
- Universeel: twee assen, zoals een pols.
- Spiraalvormig: combineert rotatie en translatie, zoals een schroef.
Het ontwerpen van gewrichten is een afweging. Meer gewrichten betekenen meer flexibiliteit, maar ook meer gewicht, hogere kosten en complexere besturing. Speling in de versnellingsbak vermindert de precisie. Flexibiliteit in de schakels vermindert de stijfheid. Kabelgeleiding door gewrichten is een nachtmerrie qua inbouw. Ingenieurs besteden maanden aan het ontwerpen van één enkel gewricht voor een humanoïde robot, waarbij ze proberen motor, versnellingsbak, encoder, lager en bedrading in een behuizing ter grootte van een menselijke knie te passen. Het gewricht is klein, maar het is de plek waar de mogelijkheden van de robot ontstaan.
Comments
No comments yet. Be the first to share a thought.
Leave a comment