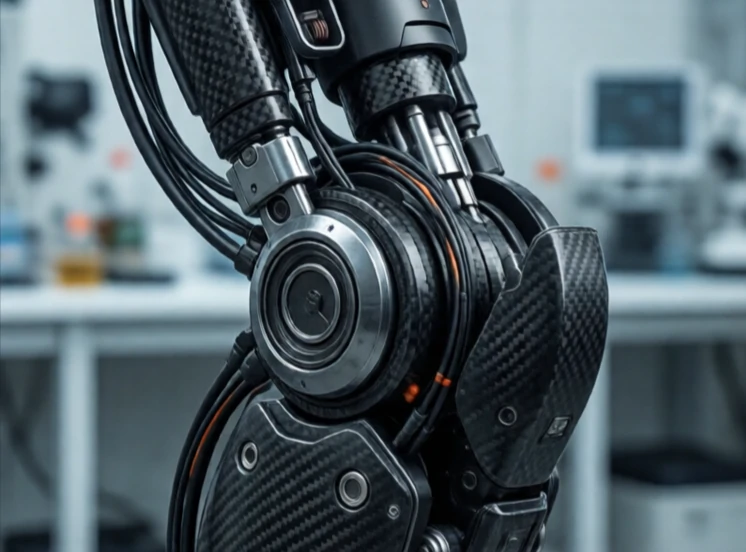
Sendi menghubungkan dua tautan dalam robot dan memungkinkan gerakan relatif. Sendi merupakan sumbu pergerakan. Sendi putar (revolute joint) memungkinkan rotasi. Sendi prismatik (prismatic joint) memungkinkan pergeseran. Sendi sferis (spherical joint) memungkinkan rotasi ke berbagai arah. Jenis dan susunan sendi menentukan apa yang dapat dilakukan robot.
Setiap sendi memiliki rentang gerak, kecepatan maksimum, dan batas torsi. Lengan robot dengan enam sendi putar dapat memposisikan dan mengorientasikan ujung efektornya di mana saja di ruang kerjanya. Robot dengan sendi yang lebih sedikit akan terbatas. Sendi adalah tempat motor, gearbox, encoder, dan bantalan bertemu. Ini adalah rakitan mekanis paling kompleks di sebagian besar robot.
Jenis sendi umum
- Revolute: berputar di sekitar satu sumbu, seperti siku.
- Prismatic: meluncur secara linear, seperti laci.
- Berbentuk bola: berputar pada tiga sumbu, seperti bahu.
- Universal: dua sumbu, seperti pergelangan tangan.
- Heliks: menggabungkan rotasi dan translasi, seperti sekrup.
Desain sambungan merupakan sebuah kompromi. Semakin banyak sambungan berarti semakin fleksibel, tetapi juga semakin berat, mahal, dan kompleks kontrolnya. Kelonggaran pada gearbox mengurangi presisi. Fleksibilitas pada sambungan mengurangi kekakuan. Pengaturan kabel melalui sambungan merupakan mimpi buruk dalam hal pengemasan. Para insinyur menghabiskan waktu berbulan-bulan untuk mendesain satu sambungan untuk robot humanoid, mencoba memasukkan motor, gearbox, encoder, bantalan, dan kabel ke dalam paket seukuran lutut manusia. Sambungan itu kecil, tetapi di situlah kemampuan robot lahir.
Comments
No comments yet. Be the first to share a thought.
Leave a comment