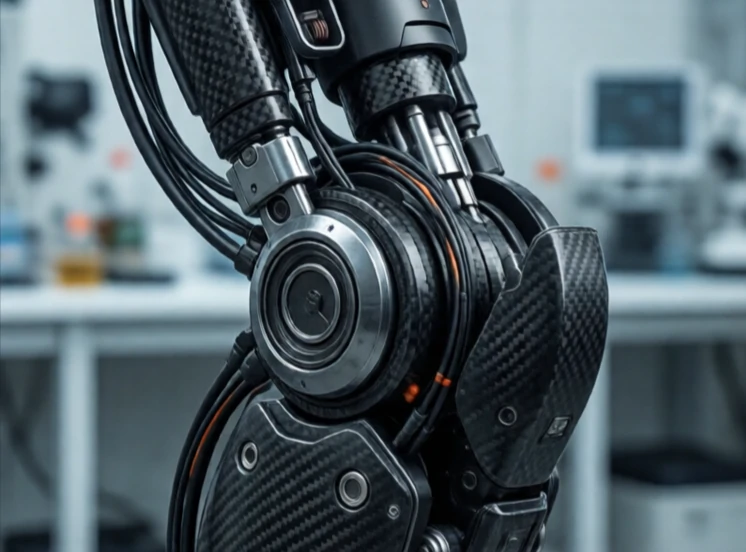
Bir robotta iki bağlantı parçasını birbirine bağlayan ve göreceli harekete olanak sağlayan eklem, hareket eksenidir. Döner eklem döner. Prizmatik eklem kayar. Küresel eklem birden fazla yönde döner. Eklemlerin türü ve düzeni, robotun neler yapabileceğini belirler.
Her eklemin bir hareket aralığı, maksimum hızı ve tork limiti vardır. Altı döner eklemli bir robot kolu, uç elemanını çalışma alanının herhangi bir yerine konumlandırabilir ve yönlendirebilir. Daha az eklemli bir robotun yetenekleri sınırlıdır. Eklem, motorun, dişli kutusunun, enkoderin ve rulmanın bir araya geldiği yerdir. Çoğu robottaki en karmaşık mekanik aksamdır.
Yaygın eklem tipleri
- Döner eklem: dirsek gibi tek bir eksen etrafında döner.
- Prizmatik: Bir çekmece gibi doğrusal olarak kayar.
- Küresel: Omuz gibi üç eksende döner.
- Evrensel: bilek gibi iki eksenli.
- Helisel: Bir vida gibi dönme ve öteleme hareketlerini birleştirir.
Eklem tasarımı bir denge meselesidir. Daha fazla eklem daha fazla esneklik anlamına gelir, ancak aynı zamanda daha fazla ağırlık, maliyet ve kontrol karmaşıklığı demektir. Şanzımandaki boşluk hassasiyeti azaltır. Bağlantılardaki esneklik sertliği azaltır. Eklemlerden kablo geçirmek, paketleme açısından bir kabustur. Mühendisler, insansı bir robot için tek bir eklem tasarlamak için aylar harcarlar; motoru, şanzımanı, kodlayıcıyı, yatağı ve kabloları insan dizinin büyüklüğünde bir pakete sığdırmaya çalışırlar. Eklem küçüktür, ancak robotun yeteneğinin doğduğu yerdir.
Comments
No comments yet. Be the first to share a thought.
Leave a comment