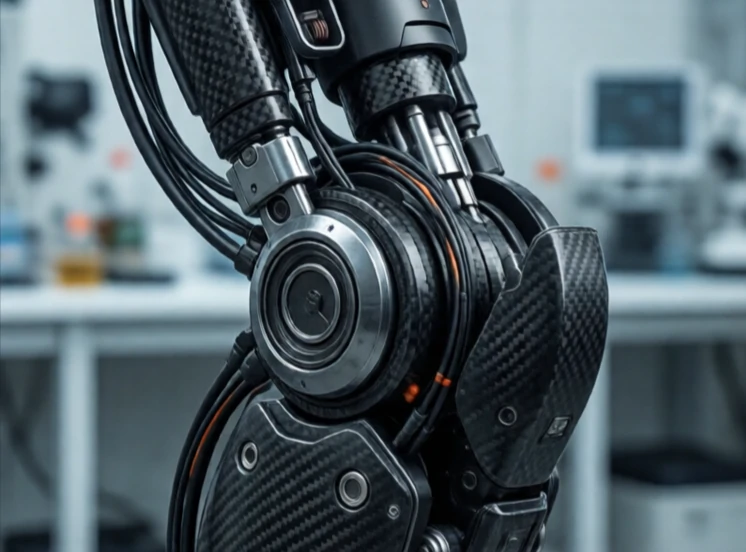
Una articulación conecta dos eslabones en un robot y permite el movimiento relativo. Es el eje de movimiento. Una articulación de revolución rota. Una articulación prismática se desliza. Una articulación esférica rota en múltiples direcciones. El tipo y la disposición de las articulaciones determinan las capacidades del robot.
Cada articulación tiene un rango de movimiento, una velocidad máxima y un límite de par. Un brazo robótico con seis articulaciones de revolución puede posicionar y orientar su efector final en cualquier punto de su espacio de trabajo. Un robot con menos articulaciones tiene limitaciones. La articulación es donde convergen el motor, la caja de engranajes, el codificador y el rodamiento. Es el conjunto mecánico más complejo en la mayoría de los robots.
Tipos comunes de articulaciones
- Revolución: gira alrededor de un solo eje, como un codo.
- Prismático: se desliza linealmente, como un cajón.
- Esférico: gira sobre tres ejes, como un hombro.
- Universal: dos ejes, como una muñeca.
- Helicoidal: combina rotación y traslación, como un tornillo.
El diseño de las articulaciones implica una compensación. Más articulaciones significan mayor flexibilidad, pero también mayor peso, costo y complejidad de control. La holgura en la caja de engranajes reduce la precisión. La flexión en los eslabones reduce la rigidez. El enrutamiento de cables a través de las articulaciones es una pesadilla en cuanto al empaquetado. Los ingenieros pasan meses diseñando una sola articulación para un robot humanoide, intentando integrar el motor, la caja de engranajes, el codificador, el rodamiento y el cableado en un paquete del tamaño de una rodilla humana. La articulación es pequeña, pero es donde reside la capacidad del robot.
Comments
No comments yet. Be the first to share a thought.
Leave a comment