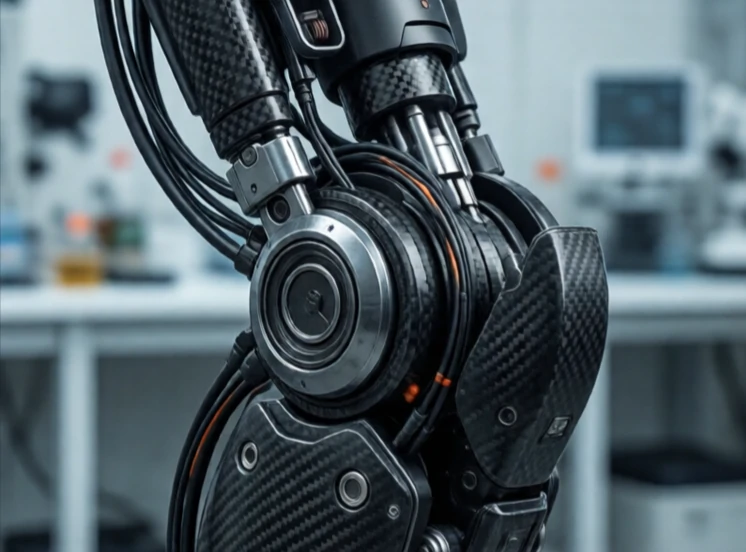
Une articulation relie deux éléments d'un robot et permet un mouvement relatif. Elle constitue l'axe de déplacement. Une articulation rotative permet la rotation. Une articulation prismatique permet le glissement. Une articulation sphérique permet la rotation dans plusieurs directions. Le type et la disposition des articulations déterminent les capacités du robot.
Chaque articulation possède une amplitude de mouvement, une vitesse maximale et un couple maximal. Un bras robotisé à six articulations rotatives peut positionner et orienter son effecteur terminal n'importe où dans son espace de travail. Un robot avec moins d'articulations est limité. L'articulation est le point de convergence du moteur, du réducteur, de l'encodeur et du roulement. C'est l'assemblage mécanique le plus complexe de la plupart des robots.
Types d'articulations courants
- Articulation rotative : pivote autour d'un seul axe, comme un coude.
- Prismatique : coulisse linéairement, comme un tiroir.
- Sphérique : pivote autour de trois axes, comme une épaule.
- Universel : deux axes, comme un poignet.
- Hélicoïdal : combine rotation et translation, comme une vis.
La conception des articulations implique des compromis. Plus d'articulations signifient une plus grande flexibilité, mais aussi un poids, un coût et une complexité de contrôle accrus. Le jeu dans la boîte de vitesses réduit la précision. La flexibilité des liaisons diminue la rigidité. Le passage des câbles à travers les articulations représente un véritable casse-tête en termes d'intégration. Les ingénieurs passent des mois à concevoir une seule articulation pour un robot humanoïde, s'efforçant d'intégrer moteur, boîte de vitesses, codeur, roulement et câblage dans un espace de la taille d'un genou humain. L'articulation est petite, mais c'est là que réside la capacité du robot.
Comments
No comments yet. Be the first to share a thought.
Leave a comment