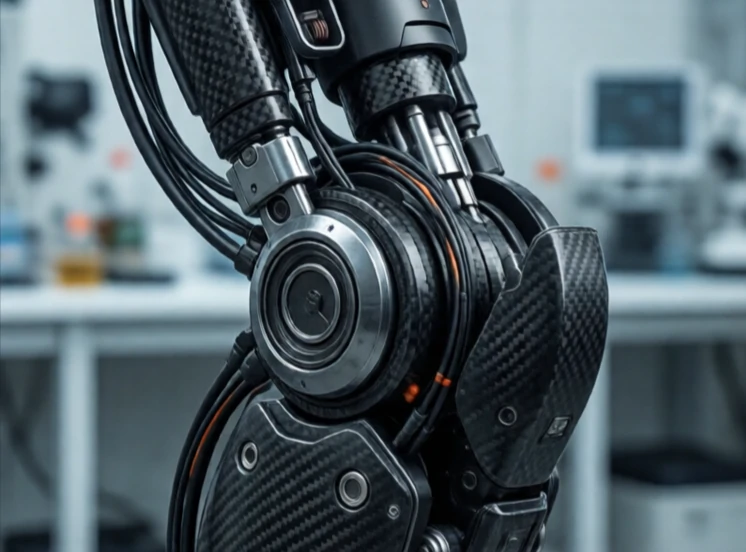
Egy ízület két láncszemet köt össze egy robotban, és lehetővé teszi a relatív mozgást. Ez a mozgástengely. A forgóízület forog. A prizmás ízület csúszik. A gömbízület több irányban forog. Az ízületek típusa és elrendezése határozza meg, hogy mire képes a robot.
Minden ízületnek van mozgástartománya, maximális sebessége és nyomatékkorlátja. Egy hat forgóízülettel rendelkező robotkar a munkaterület bármely pontján pozicionálhatja és orientálhatja az effektorát. Egy kevesebb ízülettel rendelkező robotnak ez korlátozott. Az ízület az, ahol a motor, a sebességváltó, a kódoló és a csapágy összeér. Ez a legtöbb robot legösszetettebb mechanikai szerelvénye.
Gyakori ízületi típusok
- Revolúció: egyetlen tengely körül forog, mint egy könyök.
- Prizmás: lineárisan csúszik, mint egy fiók.
- Gömb alakú: három tengely körül forog, mint egy váll.
- Univerzális: két tengely, mint egy csukló.
- Csavarirányú: egyesíti a forgást és az eltolást, mint egy csavar.
A csatlakozások kialakítása kompromisszum. Több csatlakozás nagyobb rugalmasságot, de nagyobb súlyt, költséget és vezérlési bonyolultságot is jelent. A sebességváltó holtjátéka csökkenti a pontosságot. A kapcsolatok rugalmassága csökkenti a merevséget. A kábelek csatlakozásokon keresztüli elvezetése rémálom a csomagoláson belül. A mérnökök hónapokat töltenek egyetlen csatlakozás tervezésével egy humanoid robothoz, megpróbálva a motort, a sebességváltót, a kódolót, a csapágyat és a vezetékezést egy emberi térd méretű csomagba illeszteni. A csatlakozás kicsi, de itt születik meg a robot képessége.
Comments
No comments yet. Be the first to share a thought.
Leave a comment