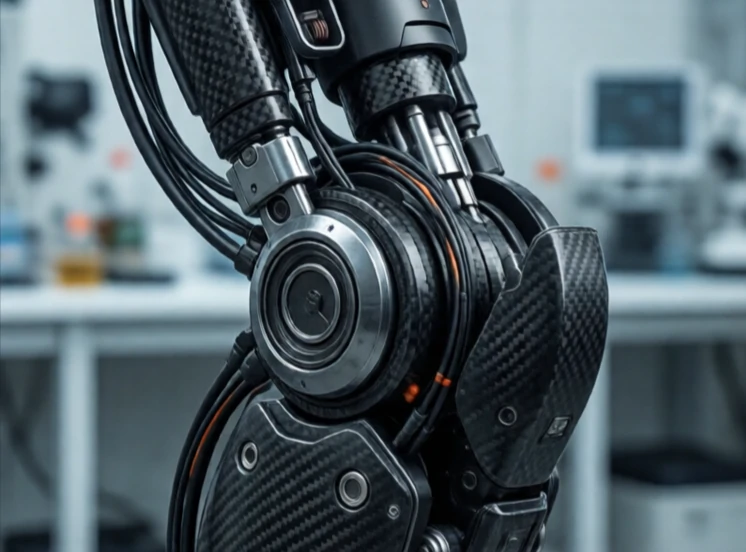
يربط المفصل بين جزأين في الروبوت، مما يسمح بالحركة النسبية. وهو محور الحركة. يدور المفصل الدوراني، وينزلق المفصل الانزلاقي، بينما يدور المفصل الكروي في اتجاهات متعددة. ويحدد نوع المفاصل وترتيبها قدرات الروبوت.
لكل مفصل نطاق حركة وسرعة قصوى وعزم دوران محدد. يستطيع ذراع الروبوت ذو المفاصل الدورانية الستة تحديد موضع وتوجيه أداة النهاية في أي مكان ضمن نطاق عمله. أما الروبوت ذو المفاصل الأقل فهو محدود الحركة. يُمثل المفصل نقطة التقاء المحرك وعلبة التروس والمشفّر والمحمل، وهو أكثر أجزاء الروبوتات تعقيدًا من الناحية الميكانيكية.
أنواع المفاصل الشائعة
- المفصل الدوراني: يدور حول محور واحد، مثل الكوع.
- المنشوري: ينزلق بشكل خطي، مثل الدرج.
- كروي: يدور في ثلاثة محاور، مثل الكتف.
- عالمي: محوران، مثل المعصم.
- حلزوني: يجمع بين الدوران والانتقال، مثل البرغي.
يُعدّ تصميم المفاصل عمليةً تتطلب موازنةً دقيقة. فزيادة عدد المفاصل تعني مرونةً أكبر، ولكنها تعني أيضًا زيادةً في الوزن والتكلفة وتعقيد التحكم. كما أن وجود خلوص في علبة التروس يُقلل من الدقة، وانثناء الوصلات يُقلل من الصلابة. ويُمثل توجيه الكابلات عبر المفاصل تحديًا كبيرًا من حيث التغليف. يقضي المهندسون شهورًا في تصميم مفصل واحد لروبوت بشري، محاولين وضع المحرك وعلبة التروس والمشفّر والمحمل والأسلاك في حزمة بحجم ركبة الإنسان. صحيح أن المفصل صغير، ولكنه يُمثل نقطة انطلاق قدرات الروبوت.
Comments
No comments yet. Be the first to share a thought.
Leave a comment