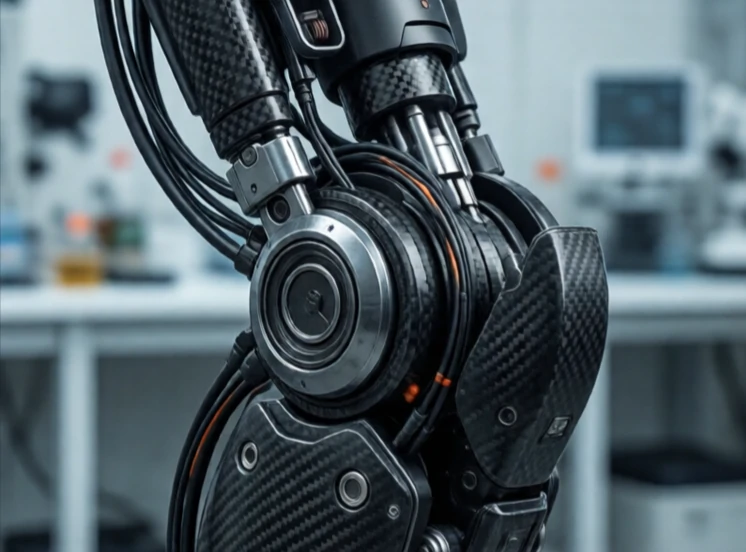
Przegub łączy dwa ogniwa robota i umożliwia ruch względny. Stanowi on oś ruchu. Przegub obrotowy obraca się. Przegub pryzmatyczny przesuwa się. Przegub kulisty obraca się w wielu kierunkach. Rodzaj i układ przegubów decydują o możliwościach robota.
Każdy staw ma określony zakres ruchu, maksymalną prędkość i ograniczenie momentu obrotowego. Ramię robota z sześcioma stawami obrotowymi może ustawić i zorientować efektor końcowy w dowolnym miejscu w przestrzeni roboczej. Robot z mniejszą liczbą stawów ma ograniczone możliwości. W stawie stykają się silnik, przekładnia, enkoder i łożysko. Jest to najbardziej złożony zespół mechaniczny w większości robotów.
Typowe typy stawów
- Obrót: obrót wokół jednej osi, jak łokieć.
- Prismatic: przesuwa się liniowo, jak szuflada.
- Sferyczny: obraca się wokół trzech osi, jak ramię.
- Uniwersalny: dwie osie, jak nadgarstek.
- Śruba: łączy w sobie obrót i ruch postępowy, jak śruba.
Konstrukcja połączeń to kompromis. Więcej połączeń oznacza większą elastyczność, ale także większą wagę, koszt i złożoność sterowania. Luz w skrzyni biegów zmniejsza precyzję. Elastyczność ogniw zmniejsza sztywność. Prowadzenie kabli przez połączenia to koszmar pod względem pakowania. Inżynierowie spędzają miesiące projektując pojedynczy przegub dla robota humanoidalnego, próbując zmieścić silnik, przekładnię, enkoder, łożysko i okablowanie w obudowie wielkości ludzkiego kolana. Połączenie jest małe, ale to właśnie w nim narodziła się funkcjonalność robota.
Comments
No comments yet. Be the first to share a thought.
Leave a comment