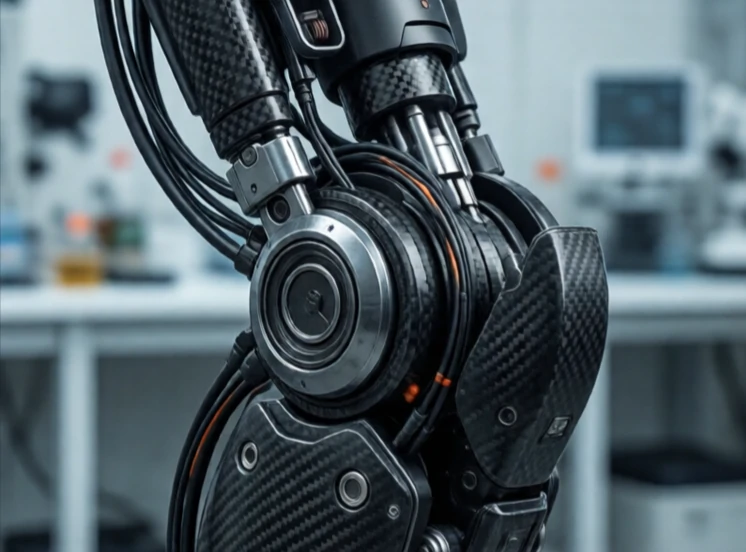
Ein Gelenk verbindet zwei Glieder eines Roboters und ermöglicht relative Bewegungen. Es bildet die Bewegungsachse. Ein Drehgelenk rotiert. Ein Schiebegelenk gleitet. Ein Kugelgelenk rotiert in mehrere Richtungen. Art und Anordnung der Gelenke bestimmen die Fähigkeiten des Roboters.
Jedes Gelenk besitzt einen Bewegungsbereich, eine maximale Geschwindigkeit und ein maximales Drehmoment. Ein Roboterarm mit sechs Drehgelenken kann seinen Endeffektor an jeder beliebigen Stelle seines Arbeitsbereichs positionieren und ausrichten. Ein Roboter mit weniger Gelenken ist eingeschränkt. Im Gelenk treffen Motor, Getriebe, Encoder und Lager aufeinander. Es ist die komplexeste mechanische Baugruppe der meisten Roboter.
Gängige Gelenkarten
- Drehgelenk: rotiert um eine einzige Achse, wie ein Ellbogen.
- Prismatisch: Gleitet linear, wie eine Schublade.
- Sphärisch: Dreht sich um drei Achsen, wie eine Schulter.
- Universal: zwei Achsen, wie ein Handgelenk.
- Helikal: kombiniert Rotation und Translation, wie eine Schraube.
Die Konstruktion von Gelenken ist ein Kompromiss. Mehr Gelenke bedeuten mehr Flexibilität, aber auch mehr Gewicht, höhere Kosten und eine komplexere Steuerung. Spiel im Getriebe verringert die Präzision. Flexibilität in den Verbindungsgliedern reduziert die Steifigkeit. Die Kabelführung durch die Gelenke ist eine extreme Herausforderung für die Gehäusekonstruktion. Ingenieure verbringen Monate damit, ein einziges Gelenk für einen humanoiden Roboter zu entwickeln und dabei Motor, Getriebe, Encoder, Lager und Verkabelung in ein Gehäuse von der Größe eines menschlichen Knies zu integrieren. Das Gelenk ist klein, aber es ist der Ausgangspunkt für die Leistungsfähigkeit des Roboters.
Comments
No comments yet. Be the first to share a thought.
Leave a comment