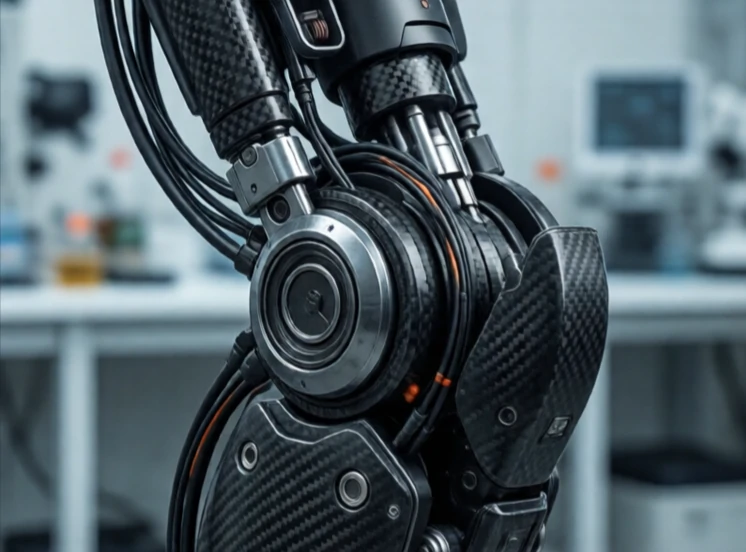
Uma junta liga dois elos num robô e permite o movimento relativo. Ela é o eixo do movimento. Uma junta rotativa gira. Uma junta prismática desliza. Uma rótula gira em múltiplas direções. O tipo e a disposição das articulações determinam o que o robô pode fazer.
Cada junta tem uma amplitude de movimento, uma velocidade máxima e um limite de binário. Um braço robótico com seis juntas rotativas pode posicionar e orientar o seu efetor final em qualquer ponto do seu espaço de trabalho. Um robô com menos articulações é limitado. A junta é o local onde o motor, a caixa de velocidades, o encoder e o rolamento se encontram. É o conjunto mecânico mais complexo na maioria dos robôs.
Tipos comuns de articulações
- Rotativa: gira em torno de um único eixo, como um cotovelo.
- Prismático: desliza linearmente, como uma gaveta.
- Esférico: gira sobre três eixos, como um ombro.
- Universal: dois eixos, como um pulso.
- Helicoidal: combina rotação e translação, como um parafuso.
O projeto conjunto envolve um equilíbrio delicado. Mais juntas significam mais flexibilidade, mas também mais peso, custo e complexidade de controlo. A folga na caixa de velocidades reduz a precisão. A flexibilidade nas bielas reduz a rigidez. A passagem de cabos pelas juntas é um verdadeiro pesadelo em termos de espaço. Os engenheiros passam meses a projetar uma única junta para um robô humanoide, tentando acomodar motor, caixa de velocidades, encoder, rolamento e cablagem num espaço do tamanho de um joelho humano. A junta é pequena, mas é nela que nasce a capacidade do robô.
Comments
No comments yet. Be the first to share a thought.
Leave a comment