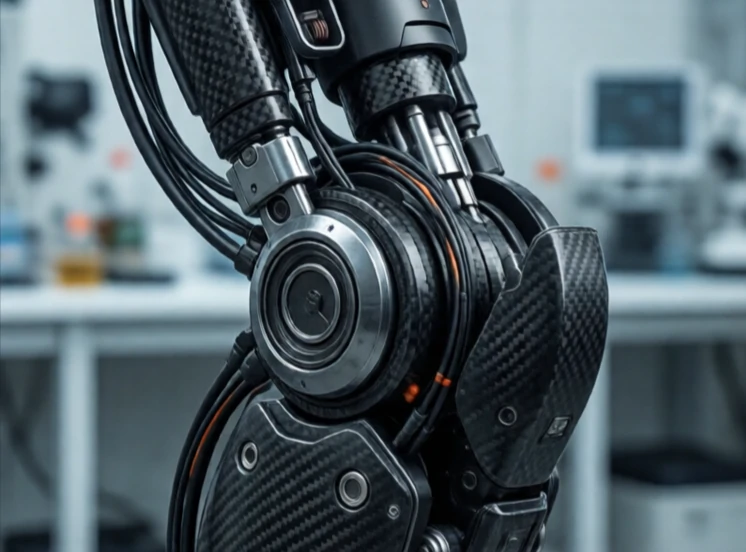
関節はロボットの2つのリンクを接続し、相対的な動きを可能にするものです。関節は運動の軸となります。回転関節は回転し、直動関節は摺動し、球面関節は複数の方向に回転します。関節の種類と配置によって、ロボットの動作が決まります。
各関節には可動範囲、最大速度、トルク制限があります。6つの回転関節を持つロボットアームは、作業空間内の任意の場所にエンドエフェクタを配置・方向付けできます。関節の数が少ないロボットは制限があります。関節は、モーター、ギアボックス、エンコーダー、ベアリングが組み合わさる部分です。ほとんどのロボットにおいて、関節は最も複雑な機械的アセンブリです。
一般的な関節の種類
- 回転:肘のように、単一の軸を中心に回転する。
- プリズム型:引き出しのように直線的にスライドします。
- 球状:肩のように3つの軸を中心に回転する。
- ユニバーサル:手首のように2つの軸を持つ。
- らせん状:回転と並進運動を組み合わせたもので、ねじのような動きをする。
関節設計はトレードオフの関係にある。関節の数が増えれば柔軟性は高まるが、重量、コスト、制御の複雑さも増す。ギアボックスのバックラッシュは精度を低下させ、リンクのたわみは剛性を低下させる。関節を通るケーブル配線は、パッケージング上の大きな課題となる。エンジニアは、人型ロボットの単一の関節を設計するのに何ヶ月も費やし、モーター、ギアボックス、エンコーダー、ベアリング、配線を人間の膝ほどの大きさのパッケージに収めようと奮闘する。関節は小さいが、ロボットの能力が生まれる場所なのだ。
Comments
No comments yet. Be the first to share a thought.
Leave a comment