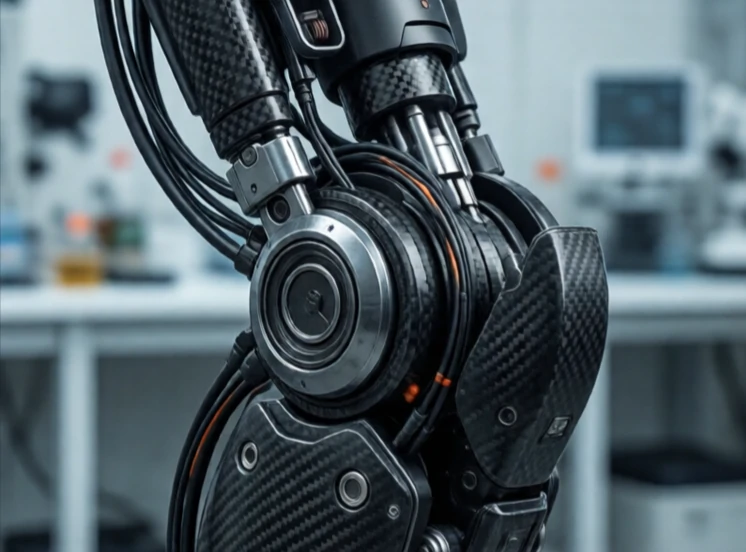
Шарнир соединяет два звена в роботе и обеспечивает относительное движение. Он является осью движения. Вращательный шарнир вращается. Призматический шарнир скользит. Сферический шарнир вращается в нескольких направлениях. Тип и расположение шарниров определяют возможности робота.
Каждый шарнир имеет диапазон движения, максимальную скорость и предельный крутящий момент. Роботизированная рука с шестью вращательными шарнирами может позиционировать и ориентировать свой концевой эффектор в любом месте рабочей зоны. Робот с меньшим количеством шарниров имеет ограничения. Шарнир — это место соединения двигателя, редуктора, энкодера и подшипника. Это наиболее сложная механическая сборка в большинстве роботов.
Распространенные типы суставов
- Вращательный: вращается вокруг одной оси, как локоть.
- Призматическая: скользит линейно, как выдвижной ящик.
- Сферическая: вращается вокруг трех осей, как плечо.
- Универсальный: две оси, как у запястья.
- Спиральная: сочетает в себе вращение и поступательное движение, как винт.
Конструкция шарниров — это компромисс. Большее количество шарниров означает большую гибкость, но также и больший вес, стоимость и сложность управления. Люфт в редукторе снижает точность. Гибкость звеньев снижает жесткость. Прокладка кабелей через шарниры — это кошмар с точки зрения компоновки. Инженеры тратят месяцы на проектирование одного шарнира для человекоподобного робота, пытаясь уместить двигатель, редуктор, энкодер, подшипник и проводку в корпус размером с человеческое колено. Шарнир мал, но именно в нем зарождается потенциал робота.
Comments
No comments yet. Be the first to share a thought.
Leave a comment