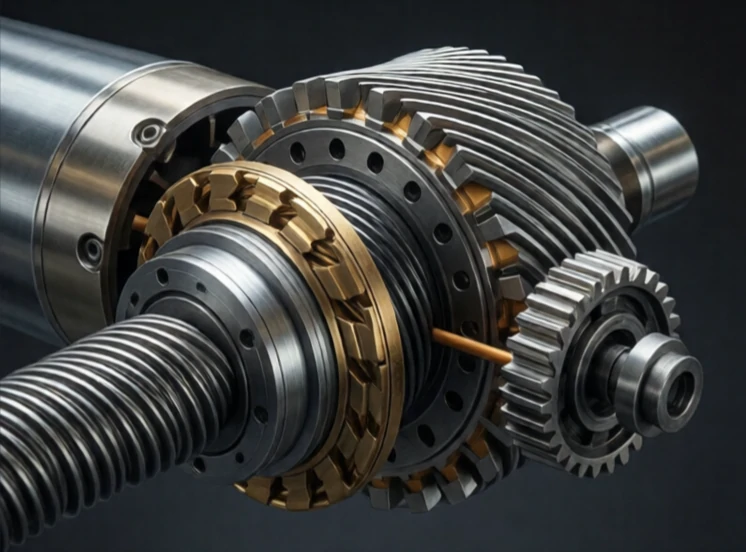
Mô-men xoắn là một lực quay. Chính mô-men xoắn làm cho khớp robot quay. Tác dụng lực ở một khoảng cách nhất định so với trục quay sẽ tạo ra mô-men xoắn. Đơn vị của mô-men xoắn là newton-mét trong hệ mét, foot-pound trong hệ đo lường Anh. Động cơ tạo ra mô-men xoắn. Hộp số nhân mô-men xoắn đó lên. Tải trọng cản trở mô-men xoắn.
Mô-men xoắn đối với chuyển động quay cũng giống như lực đối với chuyển động tịnh tiến. Một cánh tay robot cần mô-men xoắn để nâng vật nặng. Vật nặng càng ở xa khớp nối, mô-men xoắn cần thiết càng lớn. Đó là lý do tại sao cánh tay robot có thể nâng được vật nặng hơn khi ở gần gốc hơn là khi duỗi thẳng hoàn toàn. Yêu cầu về mô-men xoắn tăng lên theo chiều dài của cánh tay và trọng lượng của vật tải.
Mô-men xoắn trong các khớp robot
- Mômen xoắn tĩnh: giữ một vị trí chống lại trọng lực.
- Mô-men xoắn động: giúp tăng tốc và giảm tốc tải trọng.
- Mô-men xoắn cực đại: công suất tức thời tối đa.
- Mô-men xoắn liên tục: duy trì ổn định mà không bị quá nhiệt.
- Mật độ mô-men xoắn: mô-men xoắn trên mỗi đơn vị trọng lượng động cơ.
Mô-men xoắn của động cơ tỷ lệ thuận với dòng điện. Điều đó làm cho việc điều khiển mô-men xoắn trở nên đơn giản: chỉ cần đo dòng điện là bạn biết được mô-men xoắn. Một cảm biến lực ở cổ tay sẽ đo lực, và bộ điều khiển sẽ tính toán mô-men xoắn cần thiết cho các khớp. Động cơ truyền động trực tiếp tạo ra mô-men xoắn cao ở tốc độ thấp mà không cần hộp số, nhưng chúng nặng và đắt tiền. Động cơ có hộp số tạo ra mô-men xoắn cao từ động cơ nhỏ, nhưng bánh răng gây ra hiện tượng rơ và ma sát. Hệ thống truyền động hài hòa giảm hiện tượng rơ xuống gần bằng không. Hệ thống truyền động cycloidal xử lý được tải trọng va đập cao. Việc lựa chọn động cơ và hộp số sẽ quyết định khả năng mô-men xoắn của robot. Mô-men xoắn là sức mạnh vật lý thô của robot. Nếu không đủ mô-men xoắn, robot không thể thực hiện công việc. Nếu quá nhiều, nó sẽ trở nên nguy hiểm và kém hiệu quả.
Comments
No comments yet. Be the first to share a thought.
Leave a comment